
ロボティクス
ロボット受粉者は垂直農法で役割を果たすことができるか?

 Securities.io を Google の優先ソースに追加

2023年の記事は、垂直農法の市場が56億ドルから2032年に350億ドルへ拡大するという当時の予測を紹介していました。これは約6.25倍に相当します。市場予測を背景に、革新や先端技術が期待され、受粉ロボットも可能性のある応用分野とされていました。
受粉ロボットが垂直農法にどう役立つかを考えるため、まず両者の概要を整理します。
垂直農法とは
垂直農法は、作物を積み重ねた複数の層で栽培する方法です。人口が増え、適した農地が限られたり劣化したりする中で、空間を効率よく使えます。多くは環境を制御し、アクアポニックス、水耕栽培、噴霧耕など、通常の土壌を必要としない技術を用います。
近年では、建物内や輸送コンテナ、さらには地下に設置された「ディープファーム」でも垂直農場が見られます。
垂直農法は土地や水を節約し、天候への依存を減らせます。新たな農地開拓や耕起など一部の作業を省ける場合もあります。ただし、照明、空調、ポンプ、自動化にはエネルギーが必要です。環境面の効果は施設の設計、作物、エネルギー源などを含めて評価する必要があります。
ディックソン・デスポミエは1999年ごろから、都市型の垂直農法という現代的な構想を広めました。現在の発展に重要な役割を果たしましたが、あらゆる多段栽培がその時に始まったわけではありません。
受粉ロボットとは
受粉ロボットには、アームを備えた地上走行型や実験段階の飛行型など、さまざまな形があります。自然の花粉媒介動物が少ない、または利用しにくい場所での支援を目指す技術です。西バージニア大学でも複数のロボット構想が研究されてきました。
同大学で当時機械・航空宇宙工学の准教授だったYu Guが率いるチームは、温室向けに6本のアームを持つStickBugを開発していました。大学は2021年にこの研究計画を紹介しています。期待される役割には短期と長期の目標があります。
短期的には、花の検査、マッピング、受粉、成長追跡といった反復的で時間と労力を要する作業を自動化し、農家が植付、灌漑、害虫管理に集中できるようにします。
長期的には、植物の管理を効率化し、昆虫が減少した際の食料生産を支え、作物に関する追加データを集めることを目指します。Yu Guはロボットの働きを次のように説明しました。
「環境をマッピングし、ロボットが環境の概略を把握したら、作物の詳細なマッピングを構築し、花の位置と受粉が必要な花を特定できるようになります。」
こうした機能を踏まえ、受粉ロボットが垂直農法にどう貢献できるかを見ていきます。
受粉ロボットの利点と課題
受粉ロボットには、農業にさまざまな利点をもたらす可能性があります。
ロボットは手作業より長時間、柔軟な日程で働ける可能性があり、人件費の削減や収量の改善につながり得ます。ただし連続運転は、保守、電力、環境、花が受粉に適した時期かどうかに左右されます。収集したデータは栽培者の判断にも役立ちます。
自律的な認識と制御によって、特定の作業向けに調整できます。台数や構造を作物と受粉需要に合わせられますが、資源利用や収量の改善には、その作物に適した方法として効果を確認する必要があります。
適切な追加センサーがあれば、空気、水、その他の環境情報を収集することもできます。利用できる機能は装置の構成によって異なります。
ロボット受粉は、温室内で生きた花粉媒介動物に頼る度合いを減らせます。ただし、それ自体が害虫を駆除するわけではなく、農薬やほかの防除策を自動的に不要にするものでもありません。
一方で、次のような制約やリスクがあります。
- ロボット受粉は高価になり得るため、自然の花粉媒介動物を大規模に置き換えられるとは限りません。世界には25万種以上の被子植物があり、それぞれ花粉媒介との関係が異なります。ある作物の方法が別の作物にもそのまま使えるわけではありません。
- 自然環境での大規模利用には、生態系への影響を検討する必要があります。外来侵入種の被害は新たな介入を慎重に評価すべき理由を示しますが、ロボット自体が侵入動物種だという意味ではありません。
- 単一の技術システムへの依存は、故障やサイバー攻撃への脆弱性を高める可能性があります。植物や花粉供給源の遺伝的多様性も病害への抵抗力に重要です。多様性の低下はロボット受粉の必然的な結果ではなく、栽培や受粉の選択によって変わります。
垂直農法における受粉の課題
垂直農法は大きな期待とともに始まりました。オンタリオ州グエルフ大学の制御環境農業研究者トーマス・グラハムは、垂直農場は「私たちの食生活に意味のある貢献ができる可能性がある」と述べました。しかし、期待と同時に、インフレ、エネルギー価格の高騰、安定した大量電力の確保などの課題に直面しました。
多くの垂直農場は、水耕栽培で早く育ち、水を効率よく使えるレタスやハーブなどの葉物に集中していました。「水分が少ない作物」という意味ではありません。
食料供給への貢献を広げるには、栽培する作物を多様化する余地があります。受粉を必要とする果菜類には、自然の動物、手作業、機械などによる適切な方法が必要です。ただし、すべての栽培作物が動物による受粉を必要とするわけではありません。
記事が参照した米国農務省NIFAの解説は、動物による受粉の重要性を説明しています。35%は花粉媒介動物に依存する作物が占める世界の生産量の割合で、全作物の種類の35%ではありません。記事は開花植物の約75%にも言及しています。米国の約4,000種の在来のハナバチ類を、すべてミツバチの種類とするのは誤りです。ハチ類のほか、蛾、ハエ、チョウ、鳥、コウモリなども花粉を運びます。
人工照明や閉鎖空間では、自然の花粉媒介動物がうまく活動できない場合があります。作物やハチの種類によっても結果は変わります。手作業の受粉は可能ですが、時間と人手のため高コストになり得ます。
受粉ロボットによる取り組み
技術的な方法は複数あり、商用化されたものもあれば、研究用の試作段階のものもあります。
自動運転車に似た認識・移動機能を持つロボット
地上走行型の研究ロボットは、ライダーで温室の三次元地図を作り、作物の列の間を移動できます。カメラで植物や花を詳しく認識し、受粉に適した花にアームを近づけます。
接触方式では、アーム先端の柔軟なポリウレタン毛の小さなブラシを花にそっと触れさせ、雄側から雌側へ花粉を移します。処理済みの花をデータベースに記録すれば、不必要な繰り返しを防げます。
小型ドローンとAIを使う受粉
小型ドローンとAIで作物の特徴を認識・測定する方法もあります。植物の近くを飛びながらカメラで情報を集め、適した条件では気流で花を振動させて花粉を放出させます。作物の花の構造や受粉の仕組みに合った方法である必要があります。
光で制御する柔らかい飛行ロボットの研究
タンペレ大学は2023年、タンポポの種に似た軽量のソフトロボットFAIRYを紹介しました。風に乗って移動し、光で制御する材料構造の実証であり、農業での受粉が実証されたナノロボットではありません。
人工の種には、光応答性液晶エラストマーでできた柔らかいアクチュエーターがあります。可視光で毛状の構造が開閉します。研究者は将来、花粉を載せて特定の場所へ運ぶ可能性を考えていましたが、花粉を積んだ種による精密な農業受粉をすでに実証したわけではありません。
光による形状変化で、風への反応や離陸・着陸に影響を与えられます。2023年時点では、正確な着地、再利用、生分解性などが未解決でした。大量生産による受粉は完成した用途ではありませんでした。
地上走行型の受粉ロボットと垂直農法の可能性
植物の列の間を走り、空気のパルスで花を振動させるロボットもあります。記事で説明された装置では、自律機能と並行して、列の移動などを作業者がタブレットで操作していました。開発者は、環境制御型の栽培でさらに活用できると考えていました。
受粉ロボットの活用には、複数の利点が期待されます。
自然の花粉媒介動物はウイルスを運ぶことがあります。農業で用いる商業飼育のハチが、場合によっては温室と野生の個体群の間で病原体を移す可能性もあります。生息地の消失、気候変動、農薬使用などに加わるリスクです。
ロボット受粉は、商業飼育のハチに伴う一部のリスクを減らせます。ただし、花に接触するロボットにも衛生管理が必要になる場合があります。規則的な温室内は移動を計画しやすく、屋外の天候の一部からも守られます。
受粉ロボットを開発する企業
主要な作物の種類の約4分の3は、程度の差はあれ動物による受粉から利益を受けます。食料の総生産量の4分の3という意味ではありません。受粉技術を開発する企業には次の例があります。
1. Arugga
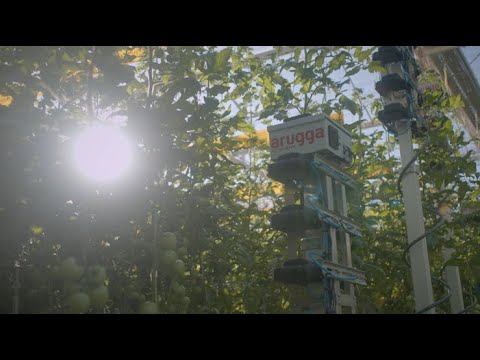
Aruggaは、コンピュータービジョンで花を認識し、空気のパルスで振動させるロボットを開発しています。NVIDIA (NVDA ) Metropolisプラットフォームを使っています。記事が挙げた調達額580万ドルは当時の報告であり、現在の資金調達総額ではありません。
NVIDIAは2021年、マルハナバチによる受粉と同程度で、一部では最大5%上回る結果を紹介しました。これは報告された試験結果で、一般的な収量保証ではありません。データ収集・分析も可能です。
同じ資料では、豪州の手作業による受粉と比較して、品質を損なわず最大20%収量が増えたとAruggaが報告しています。マルハナバチとの比較とは別の数値です。Pollyの商用用途は温室トマトで、イチゴやブルーベリーなどは開発上の可能性であり、すべて商用実績が確認された作物ではありません。
2023年の記事は、フィンランドのAgrifuturaの4.6ヘクタールのトマト温室が全面的にロボット受粉へ移行し、企業が世界初として紹介したと報じています。それ以前の企業発表では、この温室への導入契約が説明されていました。
2. Yamaha Motor
ヤマハ発動機は、農業の近代化や日本の農業従事者の減少・高齢化に対応する技術を開発してきました。産業用無人ヘリコプター、農業用ドローン、自動走行の支援車両、ロボットアームなどが含まれます。
ヤマハ発動機は2022年12月、果樹園での剪定、受粉、摘果、収穫などに使う車両の開発を説明しました。また、ニュージーランドのRobotics Plusに2017年12月に200万ドル、2018年11月に800万ドルを出資し、合計は1,000万ドルでした。10億ドルではありません。Robotics Plusは無人地上車両、受粉ロボット、収穫・梱包システムなどを開発していました。
記事はヤマハ発動機のYAMHFについて、株価約25ドル、年初来9.29%上昇、配当利回り3.79%、過去12か月のPER6.20という当時の数値を掲載していました。2023年の記事に含まれる歴史的なデータであり、現在の相場ではありません。
3. Edete Precision
Edeteは人工受粉をサービスとして提供しています。2021年のカリフォルニアのピスタチオ園の試験で、風媒受粉を補完した結果、対照群と比べて平均24%の増収を報告しました。2Beシステムは開花期に少量の花粉を精密に散布します。記事ではピスタチオへの注力と、アーモンド、チェリー、アボカドへの当時の拡大計画が紹介されていました。
4. HarvestX
日本のHarvestXは、イチゴの自動受粉などに向けてロボット技術とAIを開発しています。2022年3月に1億5,000万円の資金調達ラウンドを発表しました。これは必ずしも過去すべての調達総額ではなく、記事が扱う当時の開発段階の情報です。
HarvestXは3Dモデルとレンダリング画像で花の向きに関する教師データを作ります。また、ニューラルネットワークでハチの行動を分析し、関連する動きの特徴を受粉アルゴリズムへ取り入れています。相互に関連する技術であり、一つの同一アルゴリズムという意味ではありません。
垂直農法における受粉ロボットの将来
用途を広げるには、多様な栽培条件で効果を確認する研究開発が必要です。作物ごとの特徴に合わせ、異なる受粉方法に対応させることが課題です。
花は傷つきやすく、機械の動きや気流が不適切なら損傷する場合があります。植物の集団をまとめて処理すれば位置決めを簡略化できますが、精密な受粉が必要な作物には、慎重に調整した個別処理が求められます。
昆虫学者や農業科学者といった専門家との協働が、ロボットソリューションの柔軟性と適応性を高める鍵となります。これらの努力にもかかわらず、日常的に消費する作物・果実・野菜の多様性は依然として大きく、取り組むべき課題は山積みです。
気候変動による条件の変化にも対応する必要があります。価格が下がれば、競争と変化の大きい農業分野で、栽培者が導入する際の障壁を減らせます。
受粉ロボットは垂直農法とともに発展する可能性があります。垂直農法は、従来農業をすべて置き換えなくても、限られた空間で特定の作物を生産して補完できます。その役割が広がれば、適した受粉技術にも機会が生まれます。


