
Robotique
Robotique Contrôlée par la Pensée : Le Succès de l’Interface Cerveau‑Ordinateur de l’UCSF

 Ajouter Securities.io à vos sources préférées sur Google

Des chercheurs de l’Université de Californie à San Francisco (UCSF) ont permis à un homme paralysé de déplacer un bras robotique en imaginant ses propres mouvements. Leur interface cerveau–ordinateur (ICO) a fonctionné plusieurs mois dans le cadre d’une étude expérimentale. Cette avancée pourrait, après d’autres essais, aider certaines personnes paralysées à interagir avec leur environnement.
Interface Cerveau‑Ordinateur (BCI)
Les interfaces cerveau–ordinateur traduisent certains signaux cérébraux en commandes informatiques. Dans cette étude, de petits capteurs posés à la surface du cerveau ont enregistré l’activité associée à des mouvements imaginés. L’objectif était de permettre au participant de contrôler un bras robotique sans mouvement physique.
Problèmes des Interfaces Cerveau‑Ordinateur d’Aujourd’hui
Les ICO restent principalement des dispositifs de recherche. Leur usage durable est difficile car les signaux enregistrés évoluent au fil du temps, ce qui peut nécessiter de nouveaux réglages. L’étude de l’UCSF examinait comment tenir compte de ces changements sans recalibrage quotidien.
Étude sur l’Interface Cerveau‑Ordinateur
L’étude intitulée «Échantillonnage de la plasticité représentationnelle des mouvements imaginés simples sur plusieurs jours permet le contrôle neuroprosthétique à long terme »1 , publiée en mars 2025 dans la revue Cell, décrit une méthode de décodage permettant un contrôle neuroprosthétique durable dans les conditions de l’expérience.

Robotique contrôlée par la pensée
Les chercheurs ont suivi, sur plusieurs jours, les signaux produits lorsque le participant imaginait des mouvements simples. Ils ont comparé la forme et la position des représentations neuronales afin de comprendre ce qui changeait avec le temps.
Interface Cerveau‑Ordinateur par Électrocorticographie
L’interface utilisait l’électrocorticographie (ECoG) : des électrodes implantées à la surface du cerveau recueillaient les signaux. Il serait inexact de la décrire comme un implant intracortical pénétrant le tissu cérébral. L’équipe a étudié les distances entre les représentations de différents gestes et leurs variations d’un jour à l’autre.
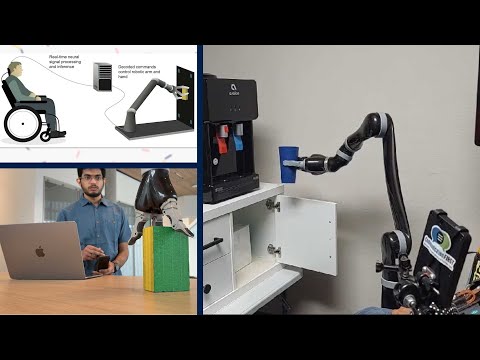
Un modèle informatique a été entraîné pour interpréter ces signaux malgré leur dérive progressive. Le participant pouvait ainsi retrouver le contrôle du bras robotique lors des séances réalisées plusieurs mois après l’entraînement initial.
Plasticité
La plasticité cérébrale désigne la capacité du cerveau à modifier son activité et ses connexions avec l’expérience. Dans cette étude, les schémas associés à des gestes imaginés ne restaient pas parfaitement au même endroit d’une séance à l’autre. Les chercheurs ont suivi ces variations dans les données enregistrées.
Dérive Représentationnelle
La « dérive représentationnelle » désigne ici le déplacement progressif des schémas d’activité associés aux mêmes gestes. La structure générale de ces schémas pouvait rester comparable alors que leur position changeait. Le modèle de décodage devait tenir compte de cette évolution.
Variance Représentationnelle Neuronale
Pour comparer les gestes imaginés, l’équipe a analysé les distances entre leurs représentations neuronales. Les travaux antérieurs sur la stabilité et la plasticité de ces représentations ont aidé à concevoir une méthode qui reconnaît les mouvements malgré les changements quotidiens des signaux.
Interface Cerveau‑Ordinateur à Long Terme
Cette approche a permis de suivre les déplacements des représentations au fil des séances, plutôt que de repartir de zéro à chaque utilisation. Les chercheurs ont ainsi obtenu un contrôle durable du bras robotique dans leur protocole expérimental.
Test de l’Interface Cerveau‑Ordinateur
Les chercheurs ont demandé au participant d’imaginer des mouvements simples, notamment de la main et des doigts, pendant plusieurs séances. Les données recueillies ont servi à entraîner le décodeur avant les essais avec un bras virtuel, puis avec un bras robotique réel.
Participants au Test de l’Interface Cerveau‑Ordinateur
Le participant avait perdu la capacité de parler et de bouger après un accident vasculaire cérébral du tronc cérébral survenu des années auparavant. L’étude portait sur ce cas et ne permet pas, à elle seule, de généraliser les résultats à toutes les formes de paralysie.
Après la connexion à l’interface, le participant devait imaginer des mouvements de plusieurs parties du corps, notamment les doigts, les mains, les pieds et la tête. Les capteurs enregistraient l’activité cérébrale correspondante, même en l’absence de mouvement visible.
L’interface enregistrait les signaux de mouvements imaginés au moyen d’électrodes situées sur la surface cérébrale. Les gestes n’étaient pas exécutés physiquement ; le système interprétait l’activité liée à leur intention.
Contrôler le Bras Robotique
L’équipe a ensuite relié l’interface au bras robotique Jaco. Les premières tentatives de saisie et de déplacement d’objets manquaient de précision. Cela a conduit les chercheurs à ajouter une étape d’entraînement avec retour visuel.
Environnement Virtuel 3D
Le participant s’est exercé d’abord avec un bras robotique virtuel. Le retour visuel lui permettait d’ajuster la façon dont il imaginait le mouvement. Cette pratique a ensuite facilité le contrôle du bras réel lors des séances de laboratoire.
Test du Temps d’Adaptation de l’Interface Cerveau‑Ordinateur
L’un des résultats les plus remarquables est la durée du contrôle : après plusieurs mois, une remise au point d’environ quinze minutes a suffi pour que le participant retrouve la maîtrise du bras. Il s’agit d’un résultat expérimental, et non d’une garantie de fonctionnement sans entretien chez d’autres patients.
Quelques mois après les séances initiales, le participant a de nouveau utilisé le bras robotique pour des tâches de préhension et de déplacement d’objets. Une remise au point d’environ quinze minutes a compensé l’évolution des signaux cérébraux.
Le participant a pu saisir, déplacer et déposer des objets avec le bras robotique. Dans une démonstration décrite par l’UCSF, il a également ouvert un placard, pris une tasse et l’a présentée à un distributeur d’eau. Les performances chiffrées dépendent des tâches et des essais ; elles ne prouvent pas une autonomie complète au domicile.
Résultats du Test de l’Interface Cerveau‑Ordinateur
Les résultats suggèrent que la forme de certains schémas d’activité liés aux gestes imaginés reste reconnaissable sur la durée, même si leur position évolue légèrement. Le système exploitait cette régularité pour interpréter les commandes.
Le modèle informatique tenait compte de petits déplacements des représentations neuronales. Il ne s’agissait pas d’un dispositif immédiatement prêt à être utilisé sans suivi clinique : les résultats concernaient un cadre de recherche et un participant.
Les chercheurs ont observé que la forme générale des représentations de mouvements imaginés restait relativement stable alors que leur position dans l’espace des signaux variait au fil des jours. Cette distinction leur a permis d’ajuster le décodage. Aucun résultat chez ce participant ne démontre à lui seul une efficacité identique pour toutes les personnes paralysées.
L’étude montre comment mesurer ces changements et adapter le décodage des signaux. Le résultat concerne l’interface et les gestes testés ; il ne démontre pas que tous les membres ou tous les utilisateurs partagent les mêmes schémas.
Avantages de l’Interface Cerveau‑Ordinateur
L’association de l’apprentissage du participant et du modèle informatique pourrait aider, à terme, des personnes paralysées à accomplir certaines activités. Des essais supplémentaires sont nécessaires pour déterminer la fiabilité et les bénéfices cliniques de ces systèmes.
Stabilité
L’utilisation de représentations de gestes relativement stables a amélioré la continuité du contrôle dans l’étude. La stabilité observée dans un protocole de laboratoire ne signifie pas que l’interface convient déjà à un usage quotidien autonome.
Nouveau Record
Selon l’UCSF, l’interface a fonctionné pendant sept mois sans réglage quotidien, alors que des systèmes antérieurs perdaient souvent leur précision après un ou deux jours. Ce record décrit le dispositif étudié chez ce participant, pas la durée garantie de toutes les ICO.
Plus Efficace
Après plusieurs mois, une séance d’ajustement d’environ quinze minutes a permis de reprendre le contrôle du bras robotique. La fréquence future d’entretien d’un dispositif clinique reste à établir.
Chercheurs de l’Interface Cerveau‑Ordinateur
L’étude a été dirigée par Karunesh Ganguly, professeur de neurologie à l’UCSF, avec notamment Nikhilesh Natraj, Sarah Seko, Reza Abiri et Adelyn Tu-Chan. Elle a été soutenue par les National Institutes of Health et l’UCSF Weill Institute for Neurosciences.
Avenir de l’Interface Cerveau‑Ordinateur
Les chercheurs cherchent maintenant à rendre les mouvements du bras plus rapides et plus fluides. L’UCSF envisage aussi des essais en environnement domestique. Ces projets ne constituent pas encore une mise à disposition clinique du système.
Applications Réelles & Chronologie des Interfaces Cerveau‑Ordinateur
Le contrôle d’appareils à partir des signaux cérébraux pourrait avoir des applications en assistance aux personnes paralysées. Une échéance précise pour une utilisation clinique généralisée ne peut toutefois pas être déduite de cette étude : elle dépendra des essais, de la sécurité et des autorisations nécessaires.
Médical
Une application envisagée concerne les aides techniques et les prothèses. Le participant a montré qu’il pouvait manipuler des objets dans les essais, mais il reste à déterminer si le dispositif améliore durablement l’autonomie dans la vie quotidienne.
Entreprises Innovantes Menant le Développement des Interfaces Cerveau‑Ordinateur
Plusieurs sociétés développent d’autres approches des interfaces cerveau–ordinateur. Leurs méthodes, leur stade clinique et leurs risques diffèrent de ceux de l’expérience de l’UCSF. Synchron est un exemple distinct d’interface endovasculaire expérimentale.
Synchron
Synchron développe une interface destinée à des personnes ayant une paralysie sévère. Son dispositif et ses résultats ne doivent pas être confondus avec ceux de l’étude de l’UCSF. Il demeure en phase de recherche clinique.
Synchron développe notamment Stentrode, une interface endovasculaire expérimentale. Le dispositif est introduit par cathéter via la veine jugulaire et placé dans un vaisseau cérébral, sans pénétrer directement le tissu du cerveau. Il vise à transmettre des commandes à des appareils numériques chez des personnes paralysées ; il n’est pas approuvé pour un usage commercial.
Synchron indique mener des recherches cliniques sur sa technologie. Cette société ne doit pas être confondue avec Synchronoss Technologies (SNCR), qui est une autre entreprise.
Synchron est une société distincte de Synchronoss Technologies, cotée sous le symbole SNCR. La présentation de Synchron comme une action SNCR était erronée ; les investisseurs doivent distinguer clairement les deux entreprises.
Les Interfaces Cerveau‑Ordinateur vont tout changer.
Les résultats de l’UCSF montrent qu’un participant paralysé a pu utiliser un bras robotique pendant plusieurs mois en imaginant des mouvements. La prochaine étape est de vérifier la sécurité, la reproductibilité et l’utilité du dispositif dans d’autres contextes avant toute application courante.
Découvrez d’autres percées en robotique Aujourd’hui.
Études Référencées :
1. Natraj, N., Seko, S., Abiri, R., Miao, R., Yan, H., Graham, Y., Tu-Chan, A., Chang, E. F., & Ganguly, K. (2025). Échantillonnage de la plasticité représentationnelle des mouvements imaginés simples sur plusieurs jours permet le contrôle neuroprosthétique à long terme. Cell, 188(5), 1208–1225.e32. (2025). https://doi.org/10.1016/j.cell.2025.02.001


