
Robotique
Homeward Bound – Comment les fourmis inspirent la robotique basée sur l’IA

 Ajouter Securities.io à vos sources préférées sur Google

Naviguer comme les fourmis
Nous savons que les insectes ne sont pas particulièrement intelligents au sens humain. Cependant, malgré leurs limites, ils sont capables d’accomplir des exploits remarquables d’organisation et d’orientation. Cela en fait une source d’inspiration pour les chercheurs qui travaillent sur les microrobots et les drones légers, confrontés à des contraintes similaires.
Par exemple, la fourmi du désert Cataglyphis peut chercher de la nourriture sur de longues distances puis revenir directement à son nid, avec des trajets pouvant atteindre 1 km.
La faible capacité de charge, ainsi que la puissance disponible, signifient que les solutions utilisées par des systèmes autonomes plus lourds comme les voitures autonomes ne peuvent pas être employées. Par exemple, le LIDAR (« radar laser ») est excellent pour créer des cartes 3D de l’environnement, mais il est trop lourd et gourmand en énergie. Il nécessite également beaucoup de calculs, ce qui demande beaucoup de mémoire et de traitement, eux aussi énergivores et lourds.
Les balises et les signaux GPS sont des alternatives, mais ils nécessitent des installations coûteuses, peuvent être peu fiables, ou sont carrément impossibles. Ainsi, comprendre comment des insectes comme les fourmis et les abeilles parviennent à naviguer dans le monde avec un « matériel » et une alimentation énergétique très limités pourrait nous aider à le reproduire avec nos propres créations pour les robots et les drones.
C’est l’idée générale d’utiliser des robots bio‑inspirés, un sujet que nous avons approfondi avec des robots inspirés du poulpe, du salamandre, du serpent et du chien dans notre article “Comment la robotique peut s’inspirer de la nature”.
Pourquoi utiliser les microrobots ?
Les robots et drones plus petits sont moins chers à fabriquer et peuvent couvrir davantage de surfaces simultanément pour le même coût. En étant plus petits, ils peuvent également observer les choses avec plus de détail, sans risquer de percuter leur environnement. Par exemple, ils volent à l’intérieur d’une serre et analysent les premiers signes de maladies ou de parasites sur les plantes.
Ou ils peuvent être déployés pour des missions de recherche et de secours, explorant des ruines ou des zones sauvages à la recherche de personnes nécessitant de l’aide. De tels essaims de « oiseaux/fourmis/libellules » robotiques pourraient, par exemple, détecter rapidement des survivants après un tremblement de terre.

Source: TU Delft
Comment les fourmis naviguent dans le monde
Une méthode consiste à utiliser la vision, domaine dans lequel les insectes excellent, car ils possèdent un système visuel presque omnidirectionnel (voyant dans toutes les directions à la fois). Cependant, cette vision a une résolution relativement faible.
Certaines des théories les plus anciennes et établies sur la façon dont les insectes utilisent la vision pour s’orienter se trouvent dans le « modèle de capture instantanée ».
L’idée est que le cerveau de l’insecte prend régulièrement des captures instantanées de son environnement. Lorsqu’il doit revenir « à la maison », il compare l’environnement actuel aux captures récentes stockées.
Ce concept est désormais bien compris, au niveau neuronal. Il pourrait donc être relativement facile à reproduire dans les robots.
En théorie, cette méthode seule pourrait suffire. Mais en pratique, elle présente quelques limites :
- Pour bien fonctionner, elle nécessite une série très serrée de captures, où même une donnée manquante entraîne une désorientation et peut potentiellement faire perdre complètement le robot.
- Comme elle requiert de nombreuses captures, elle serait accablante tant pour le cerveau des fourmis que pour la mémoire des robots.
Ajouter l’odométrie
Une autre méthode utilisée par les fourmis, et les insectes en général, consiste à suivre leurs déplacements, une méthode appelée odométrie. C’est également une méthode utilisée en robotique, mais le problème réside dans le manque de précision. Chaque pas est estimé à partir de capteurs de mouvement (ou de la perception subjective dans le cas des fourmis), mais ne reflète jamais parfaitement le mouvement réel.
Cela a conduit à une dérive progressive de la précision de l’estimation de la position actuelle basée sur l’odométrie, devenant de plus en plus imprécise avec le temps.
Combiner les deux méthodes a été l’idée clé des chercheurs de l’Université TU Delft, Pays‑Bas. Dans un article scientifique intitulé “Suivi de trajectoire visuelle pour de minuscules robots autonomes“, ils ont combiné les captures visuelles et l’odométrie afin d’accroître l’autonomie des microrobots.
Performance accrue
Cela a permis au robot de réinitialiser régulièrement la dérive de l’odométrie chaque fois qu’il retrouvait l’une de ses captures de repère.

Source: Science Robotics
En même temps, s’appuyer principalement sur l’odométrie réduit la nécessité de captures ultra‑proches, offrant aux microrobots la capacité de se déplacer plus rapidement entre les points, sans devoir vérifier constamment les indices visuels de leur trajectoire.
“L’idée principale sous‑jacent à notre stratégie est que vous pouvez espacer les captures beaucoup plus largement si le robot se déplace entre les captures en se basant sur l’odométrie.
Le retour à la maison fonctionnera tant que le robot se trouve suffisamment près de l’emplacement de la capture, c’est‑à‑dire tant que la dérive de l’odométrie du robot reste dans la zone de captage de la capture.
Professeur Guido de Croon.
L’équipe de recherche a utilisé son nouveau logiciel d’orientation combinant captures et odométrie pour tester la quantité minimale de données nécessaire à l’orientation d’un robot ne pesant que 56 g sur 100 m.

Source: Science Robotics
Il peut être d’une taille extrêmement petite, seulement 1,16 kilooctet. Pour référence, une image moyenne prise par un smartphone occupe plusieurs milliers de kilooctets par image, et la plupart des images en ligne sont de l’ordre de dizaines ou centaines de kilooctets.
Encore mieux, tout le traitement d’image pourrait être effectué par un mini‑ordinateur léger appelé « micro‑contrôleur », que l’on trouve dans de nombreux appareils électroniques bon marché.
Applications
Industrie
Ces microrobots et drones seront très limités en capacité de traitement des données, la majeure partie de la puissance de traitement du micro‑contrôleur embarqué étant occupée à gérer la navigation et la collecte de données.
Ces drones pourraient toutefois être utilisés pour suivre les stocks dans les entrepôts ou surveiller les cultures dans les serres. Ils fonctionneraient en se déplaçant (marchant ou volant) et en collectant des données telles que des photos, des codes‑barres ou des étiquettes RFID. Ces points de données peuvent être enregistrés sur une petite carte SD.
Ces enregistrements seraient ensuite transférés vers un ordinateur ou serveur plus puissant qui pourrait les post‑traiter et les convertir en données utiles.
Militaire
Un autre domaine d’application probable pourrait être la technologie militaire, surtout compte tenu de l’importance croissante des drones sur le champ de bataille moderne, comme le montre la guerre en Ukraine.
De petits drones volants, suffisamment légers pour tenir dans le sac d’un fantassin, pourraient être envoyés en avant pour la reconnaissance et rapporter des images des positions ennemies aux soldats à l’abri.
Étant donné que la zone serait probablement fortement brouillée par la guerre électronique (EW) et en constante évolution, la navigation autonome des drones sera indispensable. La légèreté et la faible consommation d’énergie seront également des caractéristiques clés. Dans la recherche présentée ici, un drone a pu suivre une trajectoire de 300 m dans un environnement forestier simulé.

Source: Flir
Recherche supplémentaire
La stratégie de combinaison de l’odométrie et des captures est très efficace et peut être rendue encore plus performante en améliorant la précision de l’odomètre. L’algorithme utilisé peut également être ajusté pour être encore plus économe en mémoire et en énergie.
Une autre amélioration serait d’ajouter aux capacités d’évitement de collisions du robot, d’autant plus qu’il possède déjà une vision omnidirectionnelle.
Il faudra encore trouver une solution pour les cas où le robot se perdrait malgré tout. Par exemple, les chercheurs proposent que « le robot puisse estimer en ligne la taille de la zone de captage et soit doté d’une procédure de recherche lorsqu’il perd le trajet ».
Cette procédure convient particulièrement aux petits robots qui rencontrent généralement des difficultés de navigation avec d’autres méthodes. Mais elle pourrait également être appliquée aux robots plus grands, afin de réduire le besoin d’équipements coûteux comme le LIDAR, ainsi que les exigences en calcul et en énergie.
Drones & entreprises de robotique
1. AutoStore Holdings Ltd. (AUTO.OL)
Les véhicules autonomes comme les voitures sans conducteur pourraient bientôt être courants, mais ils ont été une technologie difficile à développer, même pour des leaders technologiques comme Google et Tesla. Cependant, un secteur est déjà révolutionné par la conduite autonome et la robotique : la logistique.
AutoStore, entreprise norvégienne, propose des entrepôts automatisés pour des industries aussi diverses que la pharmacie, le vêtement, l’alimentation, l’aviation, la logistique ou la fabrication industrielle. Les entreprises de vêtements, industrielles et de logistique tierce constituent les trois plus grands segments d’activité d’AutoStore.
Les entrepôts de l’entreprise s’appuient sur des robots autonomes capables d’identifier et de saisir les colis ou produits et de les transporter à leur destination. Vous pouvez les voir en action dans cette vidéo :
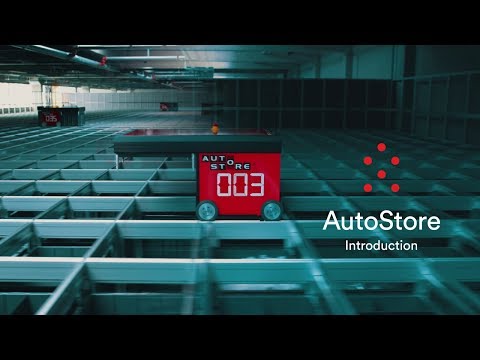
L’entreprise se développe rapidement, grâce à un nombre croissant de grandes sociétés qui réalisent les avantages de créer des systèmes logistiques plus efficaces, résilients et rapides après la pandémie. En moyenne, il ne faut que 1 à 3 ans pour que la mise à niveau vers des entrepôts autonomes amortisse l’investissement initial.
AutoStore est présent dans 50 pays, exploitant 58 500 robots pour 900 clients différents. Son chiffre d’affaires a augmenté de 50 % en CAGR depuis 2017. Cela représente une croissance 2 à 3 fois plus rapide que le marché des entrepôts automatisés, estimé à 15 % par an.

Source: AutoStore
Comme de nombreuses entreprises technologiques européennes, AutoStore propose des solutions très avancées qui restent en partie invisibles du grand public.
La plupart des entrepôts évolueront vers l’automatisation. Les leaders de ce secteur sont susceptibles de dépasser la croissance du secteur, car il est logique de s’appuyer sur le fournisseur capable de déployer ces solutions à grande échelle et à moindre coût.
Des robots plus autonomes et plus efficaces pour se repérer pourraient représenter à la fois une opportunité et une menace pour AutoStore. Actuellement, il faut repenser entièrement un entrepôt pour utiliser les solutions robotiques de l’entreprise.
À l’avenir, les robots pourraient être capables de se repérer sans la grille actuellement utilisée, rendant l’adoption beaucoup plus simple, moins perturbatrice pour les opérations en cours, et l’investissement initial beaucoup plus réduit, résolvant ainsi les principaux obstacles à l’adoption massive de la technologie.

Source: Autostore
2. Zebra Technologies Corporation (ZBRA)
Zebra Technologies (ZBRA ) fabrique des étiquettes de suivi et des scanners qui permettent de surveiller chaque composant d’une usine « intelligente ». Cela comprend des ordinateurs mobiles, des lecteurs de codes‑barres, de la vision industrielle, des technologies de localisation, des tags et la RFID (Radio‑frequency identification).
Ce niveau de collecte et d’analyse des données est un élément clé pour la mise en œuvre de la robotique, notamment des robots plus mobiles et flexibles, hors d’une chaîne de montage.
L’entreprise a été à l’origine de la popularisation du code‑barres et, depuis 2018, mène une frénésie d’acquisitions afin de rassembler toutes les technologies nécessaires à la « robotisation » et à la numérisation des entrepôts et usines modernes.

Source: Zebra
Actuellement, les principaux segments de l’entreprise sont le commerce électronique & retail et le transport/logistique, suivis de la fabrication.

Source: Zebra
Alors que les robots deviennent de plus en plus le centre du commerce électronique et de la logistique, les systèmes de suivi Zebra sont de plus en plus demandés.
Jusqu’à présent, il est encore nécessaire de préparer l’espace pour des robots relativement grands.
Si un microrobot ne pesant que quelques dizaines de grammes peut désormais se déplacer et scanner des tags RFID, nous pourrions bientôt voir une surveillance continue de toutes les activités sur le sol d’une usine ou d’un entrepôt, gérée de façon autonome, grâce à un essaim de drones semblables à des abeilles.


