
Robotik
Weiche Robotik könnte von Schaumfluidik profitieren

 Securities.io zu deinen bevorzugten Quellen auf Google hinzufügen

Von harten zu weichen Robotern
Bei Robotern denken wir oft an große Industrieroboter oder futuristische Gestalten aus der Science-Fiction – vom furchterregenden Terminator mit seinem Metallskelett über die glatteren Entwürfe aus I, Robot bis zu heutigen humanoiden Robotern.

Quelle: Sanctuary
Viele dieser Konstruktionen besitzen starre Bauteile aus Metall oder Kunststoff und werden durch Elektromotoren, Hydraulik oder pneumatische Antriebe bewegt.
Für Aufgaben, die einen behutsamen Kontakt erfordern, können solche starren Konstruktionen jedoch ungünstig sein. Roboter im direkten Kontakt mit Menschen oder beim Pflücken empfindlicher Früchte benötigen oft nachgiebige Materialien und eine fein dosierte Kraft.
Damit beschäftigt sich die weiche Robotik, auch Soft Robotics genannt. Sie nutzt flexible Materialien für nachgiebige Robotersysteme. Wir haben bereits erläutert, wie 3D-Druck den Bau weicher Roboter unterstützen kann und wie Hydrogele die Beweglichkeit von Robotern verbessern können.
Eine neue Idee kann nun zu diesem Spektrum weicher Robotertechniken hinzugefügt werden: Schaumfluidik.
Von pneumatischer Logik zu Schaumfluidik
Ein Team der Rice University in Houston, Texas, untersuchte offenporigen Schaumstoff für pneumatische Steuerungen. Luftströmungen durch seine Poren ermöglichen bestimmte Rechen-, Sensor- und Steuerfunktionen ohne elektronische Schaltkreise. Die Ergebnisse erschienen in Advanced Functional Materials unter dem Titel „Integrierte fluidische Sensorik und Steuerung mit weichen offenporigen Schaumstoffen“. Die Studie stammt von der Rice University, nicht von der University of Texas.
Ausgangspunkt sind pneumatische Logikschaltungen: Statt elektrischer Signale verarbeiten sie Druck- und Strömungssignale eines Gases.
Solche Schaltungen werden häufig ähnlich wie elektronische Schaltungen aus einzelnen Bauteilen aufgebaut. Bei komplexeren Aufgaben kann die wachsende Zahl von Komponenten Größe, Gewicht und Herstellungsaufwand erhöhen.
Das Rice-Team nutzte stattdessen den Strömungswiderstand und die Verformbarkeit offenporiger Schaumstoffschichten. Materialauswahl und Schichtaufbau beeinflussen die Luftströmung und erlauben dadurch integrierte pneumatische Sensor- und Steuerfunktionen mit weniger einzelnen Logikbausteinen.

Quelle: Rice University
Integrierte analoge Steuerung
Ein Beispiel ist ein weicher Aktuator, dessen Bewegung auf einen ausgeübten Druck reagiert. Eine konventionelle Lösung könnte dafür einen elektronischen Sensor, eine Steuerung und einen gesonderten Antrieb verwenden. Nicht jede herkömmliche Konstruktion benötigt allerdings eine aufwendige elektronische Regelung.
Bei der Schaumfluidik lässt sich ein Teil dieser Reaktion direkt in die Materialstruktur integrieren. Unterschiedliche Druckkräfte verändern den Strömungswiderstand und damit die Bewegung eines angeschlossenen pneumatischen Aktuators. Die genaue Beziehung hängt vom Aufbau ab und ist nicht automatisch in jedem Fall linear.

Quelle: Rice University
Eine Herausforderung besteht darin, dass sich die Dichte von Luft mit dem Druck verändert. Das erschwert die Modellierung der Strömung durch die Poren des Schaums.
Das Team entwickelte deshalb ein theoretisches Modell und Messverfahren, um den Zusammenhang zwischen Verformung, Strömung und fluidischem Widerstand zu beschreiben. Damit lassen sich Schaltungen gezielter auslegen.
Anwendungen
Die Integration von Sensor- und Steuerfunktionen in weiche Materialien kann starre Elektronik und schwere Komponenten am Körper reduzieren. Das ist für textile, tragbare Systeme interessant. Die Systeme benötigen jedoch weiterhin eine pneumatische Energieversorgung, etwa Druckluft; der Verzicht auf lokale Elektronik bedeutet keinen Betrieb ohne Energiequelle.
Exosuits
Eine mögliche Anwendung sind tragbare Hilfssysteme für Menschen mit eingeschränkter Mobilität. Exoskelette und weichere Exosuits werden bereits für verschiedene Unterstützungs- und Rehabilitationsaufgaben erforscht oder eingesetzt, wie in unserem Artikel „Unabhängigkeit und Mobilität durch Robotik – Wie Exosuits Menschen mit Parkinson helfen können“ beschrieben.
Entsprechende Assistenzsysteme könnten auch körperliche Belastungen bei schweren Arbeiten in Lagern, Fabriken oder im militärischen Bereich verringern. Ob sie Verletzungen verhindern, muss für den jeweiligen Einsatz geprüft werden.
Schaumfluidische Komponenten könnten künftig in solche Exosuits oder in speziell entwickelte Kleidungsstücke integriert werden. Die flexible Bauweise könnte das Tragen angenehmer und unauffälliger machen. Ein vollständiger Ersatz bestehender Systeme ist damit noch nicht nachgewiesen.
VR / Haptik‑Technologie
Haptische Systeme vermitteln Berührungs- oder Kraftreize. Sie können virtuelle Realität und Simulationen um eine fühlbare Rückmeldung ergänzen.
Schaumfluidik kann mechanische Eingaben erfassen und pneumatische Signale in fühlbare Reize umsetzen. Das Team zeigte eine entsprechende Signalübertragung als Machbarkeitsnachweis. Anwendungen in medizinischen Trainingssimulationen oder anderen beruflichen Schulungen sind mögliche spätere Entwicklungen, keine bereits belegten Ergebnisse dieser Demonstration.

Quelle: Rice University
Investieren in Soft‑Robotics
Weiche Robotik könnte an Bedeutung gewinnen, wenn Roboter häufiger außerhalb klassischer Fabrikanwendungen eingesetzt werden, etwa in der Pflege, Logistik oder Landwirtschaft. Nachgiebige Komponenten sind besonders dort interessant, wo Maschinen mit Menschen oder empfindlichen Gegenständen interagieren.
Über Wertpapierbroker können Sie in börsennotierte Unternehmen aus dem Robotikumfeld investieren. Auf securities.io finden Sie unsere Brokerübersichten für die USA, Kanada, Australien, das Vereinigte Königreich sowie weitere Länder.
Alternativ zu einzelnen Unternehmen kommen Robotik-ETF wie der Global X Robotics & Artificial Intelligence ETF (BOTZ), der iShares Automation & Robotics UCITS ETF (RBOT) oder der Global Robotics & Automation Index ETF (ROBO) infrage. Sie bieten Zugang zu mehreren Unternehmen, unterscheiden sich jedoch in Zusammensetzung und Kosten und bleiben Marktrisiken ausgesetzt.
Soft‑Robotics‑Unternehmen
1. Ekso BIONICS
Ekso Bionics entwickelt Exoskelette für Rehabilitation und industrielle Anwendungen und brachte 2012 ein Rehabilitationssystem auf den Markt. Zu den medizinischen Anwendungsgebieten gehört die erworbene Hirnschädigung, abgekürzt ABI; ABI ist kein Anzugmodell. EVO ist dagegen ein industrielles Unterstützungssystem für Arbeiten mit erhobenen Armen und darf nicht mit einer medizinischen FDA-Freigabe gleichgesetzt werden.
Während es im Arbeits‑/Schwerlastsegment expandiert, konzentriert sich das Unternehmen nach wie vor hauptsächlich auf Therapien und medizinische Mobilität.
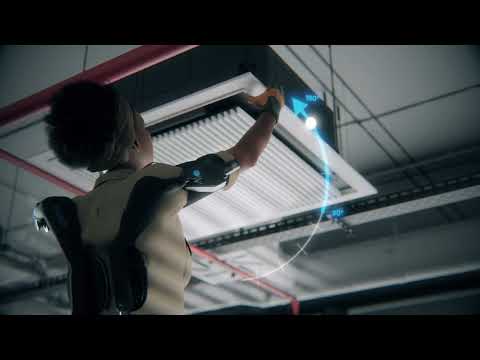
Im dritten Quartal 2023 stieg der Unternehmensumsatz gegenüber dem Vorjahresquartal um 38% auf rund 4,6 Mio. US-Dollar. Die Prozentangabe bezieht sich auf dieses Quartal, nicht auf das gesamte Geschäftsjahr.

Quelle: Ekso
Ekso übernahm im Dezember 2022 den Geschäftsbereich Human Motion and Control (HMC) von Parker Hannifin. Damit ergänzte das Unternehmen sein Angebot um die Indego-Produktlinie mit motorisierten Exoskeletten für Menschen mit bestimmten Lähmungen oder Mobilitätseinschränkungen.
Die Übernahme zeigt, wie Ekso sein Angebot durch eigene Forschung und Entwicklung sowie durch Zukäufe erweitern kann. Eine einzelne Transaktion belegt allerdings noch keine dauerhafte Strategie regelmäßiger Übernahmen.
Die Erfahrung mit medizinischen und industriellen Exoskeletten macht weiche Robotik grundsätzlich zu einem interessanten Entwicklungsfeld für Ekso. Eine konkrete Einführung der hier beschriebenen Schaumfluidik durch das Unternehmen ist damit nicht bestätigt.
2. Soft Robotics
Soft Robotics war ein privat gehaltenes, nicht börsennotiertes Unternehmen. ABB Technology Ventures beschrieb 2018 seine Rolle als Partner und Investor beim Ausbau nachgiebiger Greifer und robotischer Automatisierung. Am 6. August 2024 gab Soft Robotics den Verkauf seines Greifergeschäfts an Schmalz und die Neuausrichtung als Oxipital AI bekannt.
Das zuvor entwickelte System mGripAI verbindet nachgiebige Greifer mit 3D-Bildverarbeitung und künstlicher Intelligenz für die Lebensmittelverarbeitung. Greifsysteme von Soft Robotics wurden unter anderem mit ABB-Robotern wie dem IRB 360 FlexPicker kombiniert. FlexPicker ist dabei die Roboterplattform, nicht die Bezeichnung des weichen Greifers.

Quelle: Soft Robotics
Die Erfahrung mit pneumatischen Greifern zeigt mögliche Anknüpfungspunkte für neue fluidische Steuerungen. Eine Integration der Schaumfluidik aus der Rice-Studie in diese Produkte wurde damit jedoch nicht nachgewiesen.
Das folgende Video zeigt mGripAI im Einsatz.
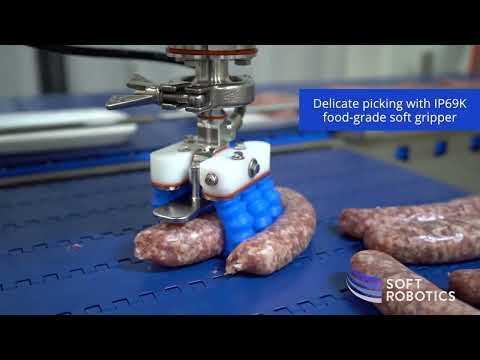
Weiche Aktuatoren und Greifer werden unter anderem in industriellen Prozessen eingesetzt, besonders beim Umgang mit empfindlichen Lebensmitteln. Darüber hinaus werden zahlreiche weitere Anwendungen erforscht.
Fortschritte in künstlicher Intelligenz, maschinellem Sehen, Energieversorgung und weicher Robotik könnten langfristig neue Assistenzsysteme für Pflege, Handel und Reinigung ermöglichen. Die dafür nötige Zuverlässigkeit, Sicherheit und Wirtschaftlichkeit muss jeweils nachgewiesen werden.


