
Intelligenza artificiale
Dai droni ai robot per magazzini, la programmazione di sicurezza è fondamentale – MIT potrebbe avere una soluzione

 Aggiungi Securities.io alle tue fonti preferite su Google

La necessità di gestire grandi flotte di veicoli autonomi e droni continua a crescere. Sfortunatamente, i sistemi attuali richiedono molto impegno e potenza computazionale. Inoltre, questi sistemi di programmazione della sicurezza non possono adattarsi al volo.
Di conseguenza, con l’uso commerciale delle flotte di droni che diventa comune, è fondamentale creare protocolli di programmazione della sicurezza che semplifichino i processi e forniscano garanzie. Fortunatamente, un team di ricercatori innovativi del MIT potrebbe avere una soluzione. Ecco cosa devi sapere.
Spettacoli con droni
Dalle Olimpiadi ai nuovi lanci di prodotto, gli spettacoli con droni sono diventati più comuni che mai. Questi eventi possono utilizzare centinaia di droni che lavorano all’unisono per creare immagini, animazioni e molto altro. Queste installazioni luminose su larga scala sono mozzafiato. Ancora più impressionante di queste azioni è tutto il lavoro necessario per rendere possibili questi spettacoli.
Metodi attuali di programmazione della sicurezza
Il modo attuale in cui gli ingegneri controllano grandi sciami di droni o altri sistemi robotici multi-autonomi è tramite l’uso di sistemi multi-agente (MAS). questi protocolli combinano traiettorie, con waypoint e vincoli temporali. Insieme, questi fattori consentono a ogni drone di sapere dove si trova lungo il suo percorso di volo pre-pianificato.
Questo approccio funziona quando le condizioni sono buone e i droni sono dove devono essere in tempo. Tuttavia, possono verificarsi seri svantaggi quando i dispositivi deviano dal percorso. Per prevenire le collisioni, gli ingegneri impiegano una tecnica chiamata pianificazione del percorso a coppie.
Svantaggi della programmazione della sicurezza
Questo algoritmo consente a ogni drone di sapere dove dovrebbe trovarsi rispetto agli altri droni se tutto procede perfettamente. Tuttavia, quando ci sono incomprensioni, possono sorgere problemi gravi. Poiché ogni drone nel contesto MAS vola alla cieca dopo il lancio, presumerà il percorso pre-pianificato anche se fattori esterni rendono il piano originale errato. Questa situazione può portare a azioni molto strane, come droni che atterrano inaspettatamente, cadono dal cielo sugli spettatori, volano verso il nulla o diventano non responsivi.
Incidenti recenti negli spettacoli con droni
Il rapido aumento degli spettacoli con droni e della robotica autonoma ha portato a situazioni pericolose. I droni rappresentano molte minacce, anche quando non armati. Questi dispositivi possono perdere la connessione e cadere dal cielo da centinaia di piedi, danneggiando il dispositivo e i pedoni. Inoltre, le collisioni con altri velivoli potrebbero provocare perdite catastrofiche e morti. Due esempi recenti evidenziano queste preoccupazioni:
Florida
I residenti di Orlando che si erano radunati fuori per guardare lo spettacolo di droni il 21 dicembre 2024 non avevano idea che l’evento sarebbe diventato pericoloso. Durante l’evento, che includeva centinaia di droni, un errore di connessione ha provocato la caduta di diversi droni a terra colpendo gli spettatori.
Purtroppo, uno dei droni è caduto su un bambino di 7 anni, provocando gravi ferite che hanno richiesto un intervento chirurgico d’emergenza. Interrogata sull’incidente, la società dietro l’evento, Sky Elements Drone, ha espresso rammarico e promesso di indagare sulla causa per prevenire futuri incidenti.
New York
Un altro incidente avvenuto lo scorso anno ha coinvolto droni a Staten Island, New York. In questo incidente, un operatore di droni aveva volato a 2,5 miglia di distanza. Essendo fuori dalla linea di vista chiara, non è stato in grado di notare un elicottero UH-60 Black Hawk e ha colliso con l’elicottero.
Fortunatamente, l’elicottero è riuscito a tornare a base con difficoltà. Tuttavia, dopo ulteriori ispezioni, l’equipaggio ha capito di essere stato estremamente fortunato poiché pezzi del drone sono stati trovati nell’albero del rotore principale. Dopo un’indagine approfondita, il National Transportation Safety Board ha pubblicato un rapporto sull’incidente che ha rivelato la responsabilità dell’operatore del UAV.
Studio sulla programmazione della sicurezza multi-agente
Riconoscendo la necessità di un sistema di sicurezza più agile e reattivo quando si gestiscono flotte di unità autonome, gli ingegneri del MIT hanno introdotto un nuovo metodo di addestramento in un recente articolo pubblicato su IEEE Transactions on Robotics1. La loro ricerca descrive un nuovo metodo di addestramento che migliora le protezioni di sicurezza e riduce il carico di lavoro legato all’implementazione di questi protocolli.
Funzione di barriera di controllo grafico GCBF+
Il protocollo Graph Control Barrier Function + si basa su precedenti algoritmi di funzioni di barriera e aggiunge sistemi proprietari per semplificare il mantenimento della sicurezza su enormi flotte di veicoli. In modo impressionante, GCBF+ consente ai droni di navigare in ambienti complessi proprio come fanno le persone.
Raggio di rilevamento
Il sistema inizia creando un raggio di rilevamento più piccolo che si concentra principalmente sui rischi di collisione anziché sull’intero piano di volo. Ciò riduce le esigenze di gestione del drone e gli consente di monitorare attivamente ed evitare ostacoli nelle aree circostanti.
Consapevolezza situazionale
Il GCBF+ aggiornato consente ai droni di sapere esattamente dove si trovano in tempo reale e la loro posizione rispetto ad altri UAV nelle vicinanze. Tracciare tutti i droni in tempo reale permette a più agenti coordinati, collaborativi e programmati al computer di lavorare insieme per svolgere compiti.
Reti neurali grafiche (GNN)
Il team ha creato un modello informatico personalizzato che sfrutta avanzate reti neurali grafiche (GNN), consentendo di usufruire di alcuni vantaggi chiave come la capacità di parametrizzare un GCBF e distribuire politiche di controllo. In particolare, il sistema simula agenti e controller.
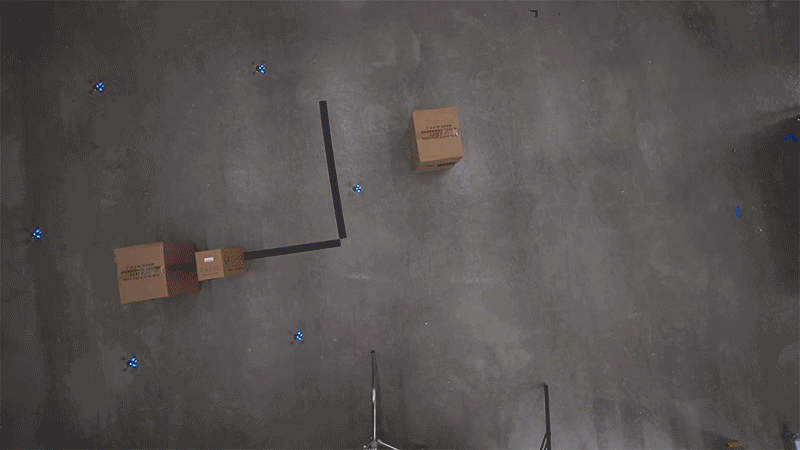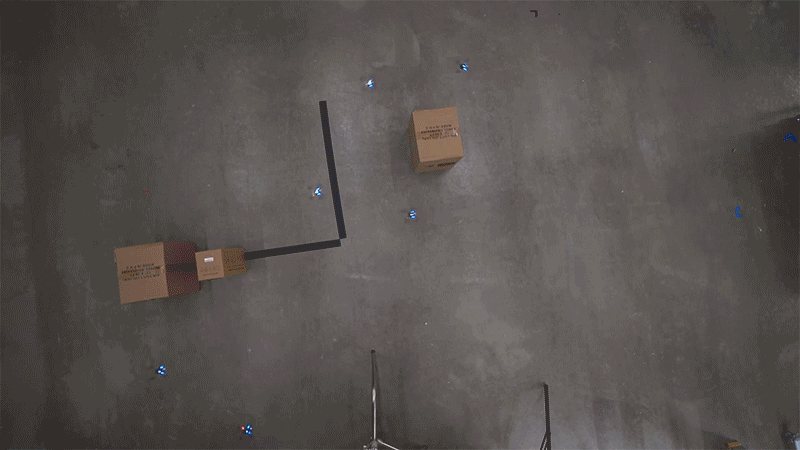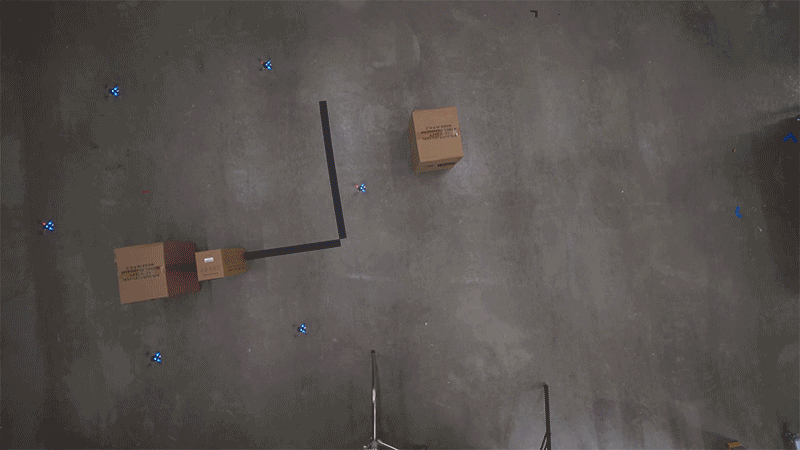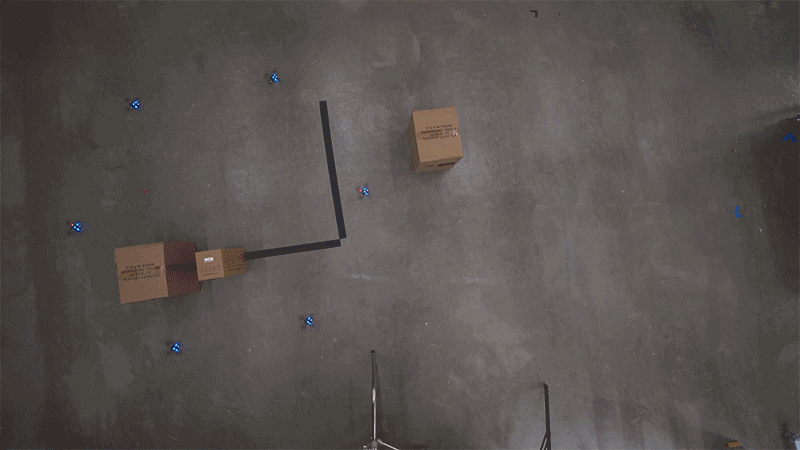
Fonte – MIT
Gli ingegneri utilizzano le specifiche esatte dei droni del mondo reale. Hanno incluso le loro capacità meccaniche, i limiti, le prestazioni, la durata della batteria e altri fattori cruciali. La simulazione ha poi preso queste informazioni e le ha usate per creare test su larga scala che gli ingegneri hanno monitorato.
È notevole che la decisione di utilizzare una rete neurale grafica (GNN) abbia senso poiché consente di tracciare la topologia grafica in evoluzione del flusso di informazioni di osservazione basate sulla distanza. Questo input è stato poi usato in combinazione con altri dati per programmare il sistema AI al fine di bilanciare prestazioni e sicurezza.
Aggiungere più agenti e compiti
Gli ingegneri hanno quindi iniziato a scalare la simulazione per includere più unità e compiti più complessi. Hanno osservato che i sistemi di sicurezza in tempo reale si regolavano automaticamente dopo essere stati copiati e incollati su nuovi droni. Ogni interazione è stata registrata man mano che più droni venivano aggiunti alla simulazione.
Tracciare le collisioni su migliaia di simulazioni
Man mano che il numero e la densità di agenti e ostacoli aumentavano, il sistema è stato perfezionato per non vedere collisioni come ricompensa. Il GNN ha quindi iniziato autonomamente a regolare l’input del controller per garantire che le violazioni della sicurezza fossero ridotte.
Gli ingegneri hanno osservato come il GNN consentisse ai droni di regolare le loro traiettorie in tempo reale per evitare collisioni con altri robot. Questo test ha aiutato a garantire che il loro controller fosse reattivo, il che significa che ricreava costantemente un percorso di volo per i droni basato sulle condizioni ambientali in tempo reale.
Gli ingegneri del MIT hanno anche introdotto limiti di sicurezza come parte di questo approccio. Queste sono aree in cui i dispositivi sono soggetti a violazioni di sicurezza. Istruendo i dispositivi a evitare queste aree, il team ha drasticamente ridotto molte delle collisioni e degli errori che affliggono i sistemi attuali.
Metodo di addestramento per sistemi multi-agente
In modo impressionante, il controller è stato copiato e incollato su altre unità una volta che la simulazione ha risolto eventuali problemi di sicurezza. Poiché il protocollo può gestire topologie grafiche arbitrarie, è più facile scalare verticalmente. Inoltre, può tenere conto del cambiamento del numero di partecipanti, il che significa che la programmazione può essere eseguita su pochi droni e poi condivisa con lo sciame.
Test di programmazione della sicurezza MAS
Gli ingegneri hanno iniziato a testare il loro framework distribuito per il controllo sicuro multi-agente in ambienti su larga scala con ostacoli tramite l’uso di droni Crazyflies. Questi droni quadricotteri delle dimensioni di una mano sono stati aggiornati usando il GNN. In totale sono stati utilizzati 8 Crazyflies nella fase di test.
Gli agenti hanno utilizzato gli 8 droni reali per tracciare e monitorare le attività. Poi, i dati sono stati condivisi in una simulazione con 1000 droni. Lo stesso metodo di scalatura è stato applicato per gli ostacoli. Il team ha iniziato con 8 ostacoli in un test reale. La simulazione ha aumentato il numero a 128 ostacoli mobili e non mobili per i test finali.
Obiettivi diversi del test di programmazione della sicurezza MAS
Ai droni sono stati forniti diversi obiettivi per vedere come potessero comportarsi in ambienti affollati. Un compito era scambiare posizione durante il volo. Questo compito può sembrare semplice ma quando si gestiscono 1000 droni, il rischio di collisione è elevato.
Atterraggio
Il prossimo obiettivo era far atterrare i droni su scatole in movimento. Le scatole in movimento erano robot chiamati Turtlebots. I Turtlebots erano impostati per girare a velocità diverse. I droni dovevano navigare intorno gli uni agli altri e atterrare in sicurezza sul turtlebot per completare il loro compito.
Risultati del test di programmazione della sicurezza MAS
I risultati dello studio sulla programmazione della sicurezza sono sorprendenti. Per prima cosa, i dispositivi hanno superato i loro predecessori sia negli ambienti 2D che 3D. L’uso da parte del sistema di osservazioni point-cloud basate su LiDAR per gestire gli ostacoli si è rivelato un’ottima aggiunta. Ha permesso ai droni di effettuare aggiustamenti in tempo reale e di rimanere nelle loro zone di sicurezza designate.
I Crazyflies hanno volato, completato i loro compiti a mezzavolo e atterrato con successo senza collisioni. Gli ingegneri hanno concluso che il loro sistema potrebbe fornire una riduzione del 40% delle collisioni. Ha anche migliorato le prestazioni dei droni, consentendo loro di completare compiti che coinvolgevano centinaia di droni senza incidenti.
Benefici dello studio sulla programmazione della sicurezza MAS
Ci sono diversi benefici che questo studio porta al mercato. Per prima cosa, consente agli ingegneri di bilanciare automaticamente i requisiti di sicurezza e i criteri di prestazione. L’uso da parte del sistema della teoria delle funzioni di barriera di controllo per le garanzie di sicurezza riduce drasticamente i pericoli per chi si trova nelle vicinanze di questi veicoli. Inoltre, l’uso dei sistemi LiDAR garantisce feedback in tempo reale e aggiustamenti del percorso di volo.
Solo destinazione
Uno dei maggiori vantaggi di questa tecnologia è che gli ingegneri non hanno pianificato alcun percorso di volo rispetto ai metodi tradizionali che richiedono molto tempo e sforzo computazionale per essere creati. Il team ha fornito al drone solo istruzioni e una destinazione. Il dispositivo non ha calcolato una singola traiettoria priva di collisioni. Invece, ha calcolato migliaia di traiettorie basate sul suo input sensoriale in tempo reale, garantendo che tutte le variazioni siano tracciate e gli aggiustamenti effettuati.
Scalabile
Gli ingegneri hanno effettuato un importante aggiornamento al sistema odierno con il loro più recente controller copia-incolla. Questo protocollo utilizza una struttura grafica ideale per un controllo distribuito scalabile e generalizzabile dei MAS.
Questo approccio significa che i futuri piloti di droni dovranno programmare solo un piccolo numero di unità. I parametri di sicurezza possono poi essere scalati a un numero illimitato di droni, risparmiando denaro, tempo e sforzo, senza sacrificare le prestazioni.
Applicazioni della programmazione della sicurezza MAS
L’elenco delle applicazioni per questa tecnologia continua a crescere. La capacità di creare, distribuire e scalare facilmente il protocollo del controller è un grande miglioramento per i sistemi anti-collisione dei droni. Consente di configurare rapidamente applicazioni su larga scala per nuovi ambienti. Questa capacità rende la tecnologia adatta all’uso in magazzini, operazioni di ricerca e soccorso, auto a guida autonoma e compiti militari.
Ricercatori della programmazione della sicurezza MAS
I ricercatori dietro questo lavoro includono il professore associato di Aeronautica e Astronautica del MIT, Chuchu Fan. Inoltre, Songyuan Zhang, Oswin e Kunal Garg hanno assistito nella ricerca. È importante notare che lo studio ha ricevuto supporto finanziario dalla U.S. National Science Foundation, dal MIT Lincoln Laboratory nell’ambito del programma Safety in Aerobatic Flight Regimes (SAFR) e dalla Defence Science and Technology Agency di Singapore.
Una società leader nei veicoli autonomi
Diversi aziende potrebbero sfruttare lo studio sulla programmazione della sicurezza MAS per migliorare le loro offerte di UAV o EV. Man mano che più produttori di veicoli autonomi si lanciano, i requisiti di sicurezza per le flotte di veicoli autonomi aumenteranno. Ecco un’azienda che è posizionata perfettamente per sfruttare questi dati e migliorare i suoi ROI.
Amazon
Quando si tratta di gestire sciami di robot autonomi, Amazon (AMZN ) è il leader del settore. L’azienda ha integrato robot autonomi nella sua fabbrica molti anni fa. Da allora ha ampliato la sua flotta di droni includendo UAV e veicoli elettrici. Man mano che la loro flotta cresce, aumenterà la domanda di parametri di sicurezza e sistemi di controllo come quelli sviluppati dai ricercatori del MIT.
Amazon ha a lungo accennato alle flotte di consegna con droni. Nel prossimo anno, l’azienda potrebbe avviare il lancio. È notevole che la FAA abbia approvato i droni MK30 che intendono utilizzare per il volo lo scorso novembre.
AMZN Grafico dei prezzi
Amazon ha anche fatto progressi verso il suo obiettivo a 10 anni di consegnare pacchi tramite droni nell’UE. In particolare, l’azienda ha testato il suo sistema di consegna a San Salvo, Italia, lo scorso dicembre con ottimi risultati.
Se avrà successo, Amazon potrebbe utilizzare i droni per consegnare a oltre 500 milioni di clienti ogni anno. Questa manovra ridurrebbe significativamente i costi di consegna e i furti, il che potrebbe far aumentare il valore delle azioni AMZN.
Futuro della programmazione della sicurezza MAS
Il futuro della programmazione della sicurezza dei droni è costituito da sistemi basati su IA ad alte prestazioni e scalabili. Questi sistemi consentiranno agli ingegneri di semplificare tutto, dalla creazione alla gestione e distribuzione dei protocolli di sicurezza.
In futuro, il tuo drone di consegna avrà una comprensione completa del suo ambiente in tempo reale, del percorso di volo e della posizione dei suoi colleghi. Di conseguenza, le persone continuano ad avvicinarsi al giorno in cui la consegna in 24 ore potrebbe sembrare troppo lenta.
Scopri altri sviluppi interessanti nel settore della robotica qui.
Riferimento allo studio:
1. Zhang, S., So, O., Garg, K., & Fan, C. (2025). GCBF+: A neural graph control barrier function framework for distributed safe multi-agent control. IEEE Transactions on Robotics. https://doi.org/10.1109/TRO.2025.3530348


