
Kunstig intelligens
Fra droner til lagerrobotter, sikkerhedsprogrammering er afgørende – MIT kan have en løsning

 Føj Securities.io til dine foretrukne kilder på Google

Behovet for at håndtere store flåder af autonome køretøjer og droner fortsætter med at vokse. Desværre kræver de nuværende systemer meget indsats og beregningskraft. Derudover kan disse sikkerhedsprogrammeringssystemer ikke justere i realtid.
Consequently, as commercial use of drone fleets becomes common, it’s vital to create safety programming protocols that streamline the processes and provide guarantees. Thankfully, a team of innovative researchers from MIT may have a solution. Here’s what you need to know.
Drone Shows
Fra OL til nye produktlanceringer er drone shows blevet mere almindelige end nogensinde. Disse begivenheder kan anvendehundreder af droner, der arbejder i takt for at skabe billeder, animationer og meget mere. Disse store lysforestillinger er betagende. Endnu mere imponerende end disse handlinger er alt det arbejde, der ligger bag at gøre disse shows mulige.
Nuværende sikkerhedsprogrammeringsmetoder
Den nuværende måde, hvorpå ingeniører styrer store dronessværme eller andre multi‑autonome robotsystemer, er gennem brug af Multi‑agent systemer (MAS). Disse protokoller kombinerer trajektorier med waypoints og tidsbegrænsninger. Sammen gør disse faktorer det muligt for hver drone at vide, hvor den befinder sig langs sin forudplanlagte flyvebane.
Denne tilgang fungerer, når forholdene er gode, og dronerne er hvor de skal være til tiden. Dog kan alvorlige ulemper opstå, når enhederne afviger fra kursen. For at forhindre kollisioner anvender ingeniører en teknik kaldet parvis ruteplanlægning.
Ulemper ved sikkerhedsprogrammering
Denne algoritme giver hver drone besked om, hvor den skal være i forhold til andre droner, hvis alt går perfekt. Men når der opstår misforståelser, kan alvorlige problemer opstå. Da hver drone i MAS‑opsætningen flyver blindt efter opsendelse, vil den antage den forudplanlagte kurs, selvom eksterne faktorer gør den oprindelige plan forkert. Denne situation kan føre til meget mærkelige handlinger, såsom at droner lander uventet, falder fra himlen på tilskuere, flyver væk i intetheden eller bliver uresponsable.
Seneste ulykker ved drone shows
Den pludselige stigning i drone shows og autonome robotter har ført til nogle farlige situationer. Droner udgør mange trusler, selv når de er ubevæbnede. Disse enheder kan miste forbindelsen og falde fra himlen fra flere hundrede fod, hvilket beskadiger både enheden og fodgængere. Derudover kan kollisioner med andre luftfartøjer resultere i katastrofale tab og dødsfald. To nylige eksempler fremhæver disse bekymringer:
Florida
Orlando-beboerne, som samledes udenfor for at se drone showet den 21. december 2024, havde ingen idé om, at begivenheden ville blive farlig. Under begivenheden, som omfattede hundreder af droner, resulterede en forbindelsesfejl i, at flere droner styrtede ned på jorden og ramte tilskuere.
Desværre faldt en af dronerne ned på et 7‑årigt barn, hvilket forårsagede alvorlige skader, der krævede akut operation. Da de blev spurgt om hændelsen, udtrykte virksomheden bag begivenheden, Sky Elements Drone, beklagelse og lovede at undersøge årsagen for at forhindre fremtidige hændelser.
New York
En anden hændelse, der fandt sted sidste år, involverede droner på Staten Island, New York. I denne hændelse havde en droneoperatør fløjet 2,5 miles væk. Da han var uden for synslinjen, kunne han ikke bemærke en UH‑60 Black Hawk-helikopter og kolliderede med flyet.
Heldigvis var helikopteren i stand til at vende tilbage til basen. Men ved yderligere inspektion indså besætningen, at de havde været ekstremt heldige, da dele fra dronen blev fundet i hovedrotorskaftet. Efter en langvarig undersøgelse udstedte National Transportation Safety Board en ulykkesrapport, der afslørede droneoperatørens fejl.
Multi‑Agent sikkerhedsprogrammeringsstudie
Ved at erkende behovet for et mere smidigt og responsivt sikkerhedssystem, når man håndterer flåder af autonome enheder, introducerede MIT‑ingeniører en ny træningsmetode i et nyligt papir offentliggjort i IEEE Transactions on Robotics1. Deres forskning beskriver en ny træningsmetode, der forbedrer sikkerhedsbeskyttelser og reducerer arbejdsbyrden omkring implementeringen af disse protokoller.
Grafkontrolbarrierefunktion GCBF+
Grafkontrolbarrierefunktion + protokollen bygger videre på tidligere barrierefunktionalgoritmer og tilføjer proprietære systemer for at strømline vedligeholdelsen af sikkerhed på tværs af massive køretøjsflåder. Imponerende gør GCBF+ det muligt for droner at navigere i komplekse miljøer på samme måde som mennesker.
Sansningsradius
Systemet starter med at oprette en mindre sansningsradius, der primært fokuserer på kollisionsrisici i stedet for hele flyveplanen. Dette reducerer dronens administrationsbehov og gør det i stand til aktivt at spore og undgå forhindringer i de omkringliggende områder.
Situationsforståelse
Den opdaterede GCBF+ gør det muligt for droner at vide præcis, hvor de befinder sig i realtid, samt deres position i forhold til andre UAV’er i nærheden. Sporing af alle droner i realtid muliggør flere koordinerede, samarbejdende og computerprogrammerede agenter, der kan arbejde sammen om at udføre opgaver.
Grafneuronale netværk (GNN’er)
Teamet skabte en brugerdefineret computermodel, der udnyttede avancerede grafneuronale netværk, hvilket gjorde det muligt at drage fordel af nogle nøglefordele såsom evnen til at parametrisere en GCBF og distribuere kontrolpolitikker. Specifikt simulerer systemet agenter og controllere.
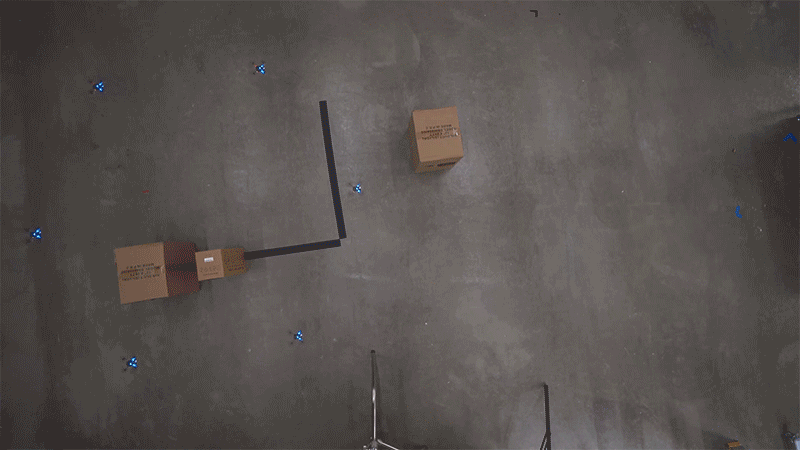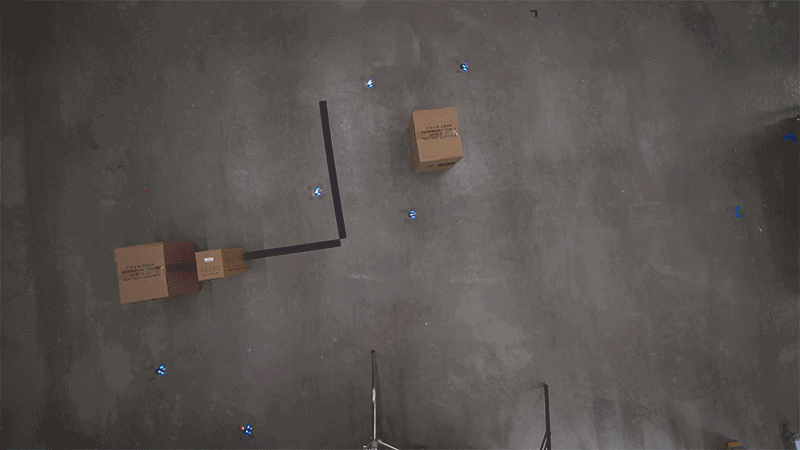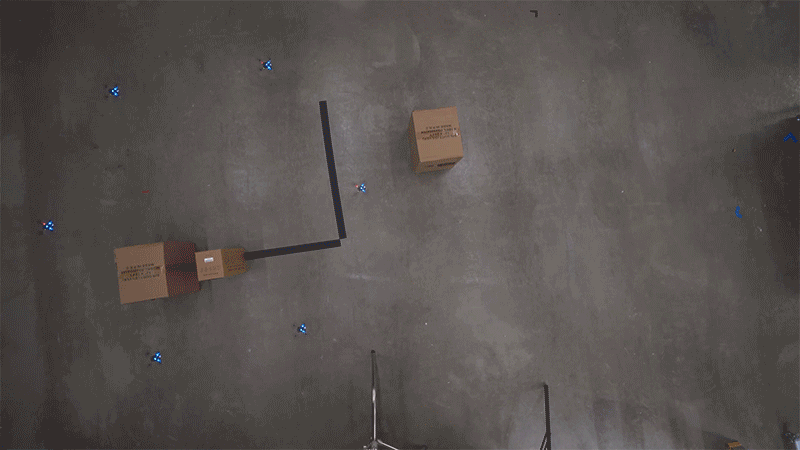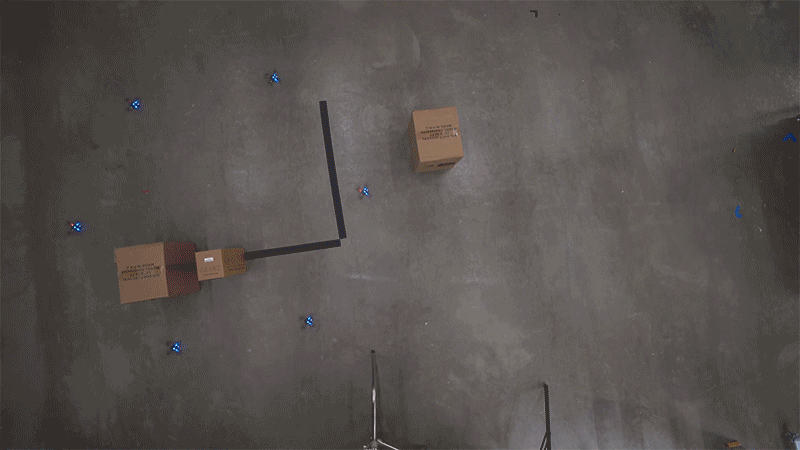
Kilde – MIT
Ingeniørerne bruger de præcise specifikationer for virkelige droner. De inkluderede deres mekaniske kapaciteter, begrænsninger, ydeevne, batterilevetid og andre afgørende faktorer. Simuleringen brugte derefter disse oplysninger til at skabe store tests, som ingeniørerne overvågede.
Det er bemærkelsesværdigt, at beslutningen om at bruge et grafneuronalt netværk (GNN) giver mening, da det muliggør sporing af den ændrende grafiske topologi af afstandsbaseret observationsinformationsflow. Denne input blev derefter brugt sammen med andre data til at programmere AI-systemet til at balancere ydeevne og sikkerhed.
Tilføj flere agenter og opgaver
Ingeniørerne begyndte derefter at skalere simuleringen for at inkludere flere enheder og mere komplekse opgaver. De bemærkede, at de realtids sikkerhedssystemer automatisk justerede, efter de blev kopieret og indsat til nye droner. Hver interaktion blev noteret, efterhånden som flere droner blev tilføjet til simuleringen.
Spor kollisioner over tusinder af simulationer
Efterhånden som antallet og tætheden af agenter og forhindringer steg, blev systemet finjusteret til at se ingen kollisioner som en belønning. GNN’en begyndte derefter autonomt at justere controller‑inputtet for at sikre, at sikkerhedsbrud blev reduceret.
Ingeniørerne bemærkede, hvordan GNN’en gjorde det muligt for dronerne at justere deres trajektorier i realtid for at undgå kollisioner med andre bots. Denne test hjalp med at sikre, at deres controller var reaktiv, hvilket betyder, at den konstant genoprettede en flyvebane for dronerne baseret på realtidsmiljøforhold.
MIT‑ingeniørerne introducerer også sikkerhedsgrænser som en del af denne tilgang. Disse er områder, hvor enheder sandsynligvis vil støde på sikkerhedsbrud. Ved at instruere enhederne i at undgå disse områder reducerede teamet drastisk mange af de kollisioner og fejl, der plager de nuværende systemer.
Træningsmetode for multi‑agent systemer
Imponerende blev controlleren kopieret og indsat til andre enheder, så snart simuleringen løste eventuelle sikkerhedsproblemer. Da protokollen kan håndtere vilkårlige graf‑topologier, er det lettere at skalere vertikalt. Derudover kan den tage højde for ændrende antal deltagere, hvilket betyder, at programmering kan udføres på nogle få droner og derefter deles med sværmen.
MAS sikkerhedsprogrammeringstest
Ingeniørerne gik i gang med at teste deres distribuerede rammeværk for sikker multi‑agent kontrol i store miljøer med forhindringer ved brug af Crazyflies‑droner. Disse håndstørrelses quadrotor‑droner blev opgraderet ved hjælp af GNN’en. I alt 8 Crazyflies blev brugt i testfasen.
Agenterne brugte de 8 virkelige droner til at spore og overvåge aktiviteter. Derefter blev dataene delt i en simulation med 1000 droner. Den samme opskaleringsmetode blev anvendt på forhindringer. Teamet startede med 8 forhindringer i en virkelighedstest. Simuleringen øgede antallet til 128 bevægelige og faste forhindringer til de endelige tests.
MAS sikkerhedsprogrammeringstest – forskellige mål
Dronerne fik forskellige mål for at se, hvordan de klarede sig i tætte miljøer. En opgave var at bytte positioner under flyvning. Denne opgave kan synes simpel, men når man håndterer 1000 droner, er risikoen for kollision høj.
Landing
Det næste mål var at få droner til at lande på bevægelige kasser. De bevægelige kasser var robotter kaldet Turtlebots. Turtlebots blev sat op til at cirkle med forskellige hastigheder. Dronerne skulle navigere omkring hinanden og sikkert lande på turtlebot’en for at fuldføre deres opgave.
MAS sikkerhedsprogrammeringstestresultater
Resultaterne af sikkerhedsprogrammeringsstudiet er øjenåbnende. For det første overgik enhederne deres forgængere i både 2D- og 3D-miljøer. Systemets brug af LiDAR-baserede punkt-sky observationer til at håndtere forhindringer viste sig at være en stor tilføjelse. Det gjorde det muligt for dronerne at foretage realtidsjusteringer og forblive i deres udpegede sikkerhedszoner.
Crazyflies fløj rundt, fuldførte deres opgaver under flyvning og landede succesfuldt uden kollision. Ingeniørerne konkluderede, at deres system kunne give en 40 % reduktion i kollisioner. Det forbedrede også droneydelsen, så de kunne fuldføre opgaver, der involverede hundredevis af droner uden hændelser.
Fordele ved MAS sikkerhedsprogrammeringsstudie
Der er flere fordele, som dette studie bringer til markedet. For det første gør det det muligt for ingeniører automatisk at balancere opfyldelse af sikkerhedskrav og præstationskriterier. Systemets brug af kontrolbarrierefunktionsteori for sikkerhedsgarantier reducerer farerne for dem i nærheden af disse fartøjer dramatisk. Desuden sikrer brugen af LiDAR-systemer realtidsfeedback og justering af flyvebaner.
Kun destination
En af de største fordele ved denne teknologi er, at ingeniører ikke planlagde nogen flyvebane i modsætning til traditionelle metoder, der kræver meget tid og beregningskraft at skabe. Teamet gav kun dronen instruktioner og en destination. Enheden beregnede ikke en enkelt kollisionfri bane. I stedet beregnede den tusindvis af baner baseret på dens sensorinput i realtid, hvilket sikrer, at alle ændringer spores og justeringer foretages.
Skalerbar
Ingeniørerne foretog en væsentlig opgradering af nutidens system med deres seneste copy‑and‑paste controller. Denne protokol udnytter en grafstruktur, der er ideel til skalerbar og generaliserbar distribueret kontrol af MAS.
Denne tilgang betyder, at fremtidige dronepiloter kun behøver at programmere et lille antal enheder. Sikkerhedsparametrene kan derefter skaleres op til et ubegrænset antal droner, hvilket sparer penge, tid og indsats, uden at gå på kompromis med ydeevnen.
Anvendelser af MAS sikkerhedsprogrammering
Listen over anvendelser for denne teknologi fortsætter med at vokse. Evnen til nemt at skabe, distribuere og skalere controller‑protokollen er en stor opgradering af drone anti‑kollisionssystemer. Det gør det muligt at hurtigt konfigurere store applikationer til nye miljøer. Denne kapacitet gør teknologien egnet til brug i lagre, søge‑ og redningsoperationer, selvkørende biler og militære opgaver.
MAS sikkerhedsprogrammeringsforskere
Forskerne bag dette projekt inkluderer MI Associate Professor of Aeronautics and Astronautics, Chuchu Fan. Derudover assisterede Songyuan Zhang, Oswin og Kunal Garg i forskningen. Bemærkelsesværdigt modtog studiet økonomisk støtte fra den amerikanske National Science Foundation, MIT Lincoln Laboratory under Safety in Aerobatic Flight Regimes (SAFR) programmet, og Defence Science and Technology Agency of Singapore.
En førende virksomhed inden for autonome køretøjer
Flere virksomheder kunne udnytte MAS sikkerhedsprogrammeringsstudiet til at forbedre deres UAV- eller EV-tilbud. Efterhånden som flere producenter af autonome fartøjer lancerer, vil sikkerhedskravene for flåder af autonome køretøjer stige. Her er en virksomhed, der er perfekt placeret til at udnytte disse data og forbedre deres ROI.
Amazon
Når det gælder drift af sværme af autonome robotter, er Amazon (AMZN ) førende i feltet. Virksomheden integrerede autonome robotter i sin fabrik for mange år siden. Siden da har den udvidet sin dronelflåde til at omfatte UAV’er og EV’er. Efterhånden som deres flåde vokser, vil der være større efterspørgsel efter sikkerhedsparametre og kontrolsystemer som dem, der er udviklet af MIT‑forskerne.
Amazon har længe drillet med droneleveringsflåder. I det kommende år kan virksomheden begynde sin lancering. Bemærkelsesværdigt godkendte FAA MK30-dronerne, som de har til hensigt at bruge til flyvning sidste november.
AMZN Prisdiagram
Amazon har også gjort fremskridt mod sit 10‑års mål om at levere pakker med drone i EU. Specifikt testede virksomheden sit leveringssystem i San Salvo, Italien, sidste december med fremragende resultater.
Hvis det lykkes, kunne Amazon bruge droner til at levere til over 500 millioner kunder hvert år. Denne manøvre ville betydeligt reducere leveringsomkostninger og tyveri, hvilket kunne medføre, at AMZN-aktien ser gevinster.
Fremtiden for MAS sikkerhedsprogrammering
Fremtiden for drone sikkerhedsprogrammering er skalerbare højtydende AI‑baserede systemer. Disse systemer vil gøre det muligt for ingeniører at forenkle alt fra oprettelse til styring og distribution af sikkerhedsprotokoller.
I fremtiden vil din leveringsdrone have fuld forståelse af sit realtidsmiljø, sin flyvebane og placeringen af sine kolleger. Som sådan fortsætter folk med at nærme sig den dag, hvor 24‑timmers levering kan synes for langsom.
Lær om andre spændende udviklinger inden for robotiksektoren her.
Studierreference:
1. Zhang, S., So, O., Garg, K., & Fan, C. (2025). GCBF+: En neural grafkontrolbarrierefunktion rammeværk for distribueret sikker multi‑agent kontrol. IEEE Transactions on Robotics. https://doi.org/10.1109/TRO.2025.3530348


