
Robotik
Eve Dönüş – Karıncaların AI Tabanlı Robotik İlhamı

 Securities.io sitesini Google'daki tercih ettiğiniz kaynaklara ekleyin

Karıncalar Gibi Yön Bulma
Böcekler, küçük sinir sistemleri ve sınırlı enerji kaynaklarıyla etkileyici yön bulma davranışları sergileyebilir. Bu özellikler, benzer ağırlık ve enerji kısıtlarıyla çalışan küçük robotlar ile hafif dronlar için araştırmacılara ilham veriyor.
Örneğin, Cataglyphis cinsinden çöl karıncaları uzun mesafelerde yiyecek arayabilir ve yuvalarına doğrudan dönebilir. Bazı yolculuklar yaklaşık bir kilometreyi bulabilir.
Çok küçük robotlarda taşıma kapasitesi ve enerji sınırlıdır. Büyük otonom sistemlerin kullandığı bazı sensör ve bilgisayarlar bu aygıtlar için uygun olmayabilir. LiDAR, lazer ışığıyla mesafe ölçerek çevrenin üç boyutlu haritasını oluşturabilir; ancak ağırlığı, enerji tüketimi ve veri işleme gereksinimi ürüne göre değişir.
GPS veya yerel işaretçiler alternatiflerdir. GPS iç mekânda kullanılamayabilir; yerel konumlandırma ise ek altyapı gerektirebilir. Karınca ve arıların düşük kaynaklarla yön bulmasını incelemek, daha hafif çözümler geliştirmeye yardımcı olabilir.
Doğadan esinlenen robotları; ahtapot, semender, yılan ve köpek örnekleri üzerinden “Robotik Doğadan Nasıl İlham Alabilir?” yazımızda ele aldık.
Neden Mikrorobotlar Kullanılıyor?
Küçük robotlar dar alanlara erişebilir ve belirli görevlerde düşük maliyetli olabilir. Örneğin seralarda bitki hastalıklarının veya zararlıların erken belirtilerini izlemek için düşünülebilirler. Küçük boyut, çarpışma riskini bütünüyle ortadan kaldırmaz.
Arama-kurtarma çalışmalarında, insanların ulaşmakta zorlandığı alanların incelenmesi de olası bir uygulamadır. Bir robot sürüsünün deprem sonrasında güvenilir biçimde görev yapabilmesi için ayrıca iletişim, algılama ve dayanıklılık sorunları çözülmelidir.

Kaynak: TU Delft
Karıncalar Dünyada Nasıl Yön Bulur
Görsel yön bulma, böceklerin kullandığı yöntemlerden biridir. Birçok böceğin geniş görüş alanı vardır; ancak görüntü çözünürlüğü insan görmesinden farklıdır.
Bu davranışı açıklayan yaklaşımlardan biri «anlık görüntü modeli»dir.
Bu modelde canlı, çevrenin görsel özelliklerini belleğinde tutar ve geri dönüş sırasında mevcut görüntüyle karşılaştırır.
Bu fikir, robotlarda düşük maliyetli görsel yön bulma yöntemlerine ilham verir. Böcek beyninin bütün mekanizmalarının eksiksiz çözüldüğü anlamına gelmez.
Yalnızca görüntü karşılaştırmaya dayanmanın bazı sınırlamaları vardır:
- Görüntüler arasındaki mesafe çok büyükse robot, bir sonraki kayıtlı konumu tanıyamayabilir. Başarı, çevrenin görünümüne ve yöntemin çalışma aralığına bağlıdır.
- Çok sık görüntü saklamak ise bellek gereksinimini artırır.
Odometri Eklemek
Bir diğer yöntem odometridir: hareket ölçümlerinden gidilen mesafe ve yön tahmin edilir. Böceklerin yol bütünleştirmesiyle benzerlik gösterir. Robot sensörlerinin ölçümleri kusursuz olmadığından, tahminler gerçek hareketten sapabilir.
Küçük hatalar zamanla birikir ve robotun hesapladığı konum giderek kayabilir.
Hollanda’daki Delft Teknoloji Üniversitesi araştırmacıları, odometri ile görsel bilgiyi birleştirdi. “Küçük otonom robotlar için görsel rota takibi” başlıklı çalışmada, düşük bellek ve hesaplama gerektiren bir dönüş rotası izleme yöntemi geliştirildi.
Daha Yüksek Performans
Robot, saklanan bir görüntünün konumuna yeterince yaklaştığında görsel karşılaştırma kullanarak biriken odometri hatasını azaltabiliyordu.

Kaynak: Science Robotics
Görüntüler arasındaki ilerleme odometriyle yapıldığından, her küçük adımda yeni bir görsel karşılaştırmaya ihtiyaç kalmıyordu. Bu da saklanması gereken görüntü sayısını azaltıyordu.
Guido de Croon’un açıklamasına göre temel fikir, robotun görüntüler arasını odometriyle katetmesi ve kayıtlı görüntüleri daha seyrek tutabilmesiydi.
Bunun için robotun, bir sonraki görüntüyle yön bulmanın hâlâ çalıştığı bölgeye ulaşması gerekiyordu. Odometri hatası bu bölgenin dışına çıkarsa yöntem başarısız olabilirdi.
Guido de Croon, Delft Teknoloji Üniversitesi
Ekip yöntemi 56 gramlık bir dronda uyguladı ve 100 metreye kadar rotalarda denedi. Deneyler kayıtlı rotayı izlemeye yönelikti; tamamen bilinmeyen bir ortamda sınırsız gezinme gösterilmedi.

Kaynak: Science Robotics
Rota temsili için gereken bellek çok düşüktü; makalede metre başına 20 bayttan az bellek bildirildi. Bu değer, dronun bütün yazılımının ve çalışma belleğinin toplamı değildir. Karşılaştırma için, akıllı telefonla çekilen bir fotoğrafın dosya boyutu genellikle çok daha büyüktür; ancak çözünürlük ve sıkıştırma biçimine göre değişir.
Görsel işleme, ağır bir bilgisayar yerine küçük bir mikrodenetleyicide yapılabildi. Mikrodenetleyiciler pek çok elektronik aygıtta kullanılan düşük güçlü işlem birimleridir.
Uygulamalar
Sanayi
Bu boyuttaki robotların işlem ve bellek kaynakları sınırlıdır. Yön bulma, uçuş kontrolü ve veri toplama arasında kaynak paylaşımı gerekir.
Depo envanteri veya sera izleme gibi uygulamalarda kamera görüntüleri, barkodlar ya da uygun donanımla RFID bilgisi toplanabilir. Kaydetme kapasitesi ve okuma mesafesi seçilen donanıma bağlıdır.
Toplanan kayıtlar daha güçlü bir bilgisayara aktarılıp analiz edilebilir.
Askeri
Dronların keşif amaçlı kullanımı, savunma alanında da ilgi görüyor. Ukrayna’daki savaş, insansız araçların önemini gösteren örneklerden biri.
Taşınabilir küçük dronlar, personelin tehlikeli bölgelere girmeden çevreyi gözlemlemesine yardımcı olabilir.
Sinyal karıştırmanın bulunduğu ortamlarda, dış konumlandırmaya daha az bağımlı yön bulma yöntemleri yararlı olabilir. Çalışmadaki benzetim sonuçları ise sahadaki elektronik harp koşullarında güvenilirlik kanıtı değildir; gerçek dron deneyleriyle de ayrı değerlendirilmelidir.

Kaynak: Flir
Daha Fazla Araştırma
Odometri doğruluğunun artırılması, görüntülerin daha seyrek tutulmasına ve rota temsilinin küçülmesine yardımcı olabilir. Algoritmanın hesaplama verimliliği de geliştirilebilir.
Çarpışmadan kaçınma, ayrıca ele alınması gereken bir işlevdir. Geniş görüş alanı tek başına güvenli uçuş sağlamaz.
Robot rotayı kaybettiğinde toparlanması için de bir yöntem gerekir. Araştırmacıların önerilerinden biri,görsel yön bulmanın geçerli olduğu bölgenin boyutunu çalışma sırasında tahmin etmek ve rota kaybolduğunda arama yapmakyönündedir.
Yöntem öncelikle kaynakları kısıtlı küçük robotlar için geliştirilmiştir. Daha büyük sistemlerde uygulanabilirliği ve ek sensör gereksinimini ne kadar azaltacağı ayrıca değerlendirilebilir.
Dronlar ve Robot Şirketleri
1. AutoStore Holdings Ltd. (AUTO.OL)
Otonom araçların geliştirilmesi karmaşık bir süreçtir. Buna karşılık, yapılandırılmış depo ortamlarında robotik otomasyon uzun süredir kullanılmaktadır.
Norveç merkezli AutoStore; giyim, sanayi, lojistik, gıda ve sağlık gibi alanlarda kullanılan otomatik depolama sistemleri geliştirir.
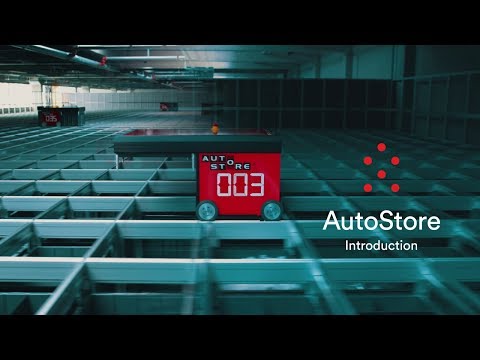
Robotlar, bir ızgara üzerinde hareket ederek istiflenmiş kutuları alır ve erişim istasyonlarına taşır. Bu sistem, her ürünün robot tarafından bağımsız olarak tanınıp raftan seçildiği anlamına gelmez. Çalışmasını videoda görebilirsiniz:
Şirketin 2023 sunumunda müşteriler için bir ila üç yıllık yatırım geri dönüş süresi verilmişti. Gerçek süre, projenin maliyetine, kullanımına ve sağlanan tasarrufa bağlıdır.
2023’ün ikinci çeyrek sunumunda yaklaşık 50 ülke, 58.500 robot ve 900 müşteri bildiriliyordu. Gelirde yaklaşık %50 bileşik yıllık büyüme oranı 2017–2022 dönemine aitti; gelecekte aynı hızın korunacağı anlamına gelmiyordu.

Kaynak: AutoStore
AutoStore, son tüketicinin doğrudan görmediği ancak tedarik zincirinde kullanılan teknolojiler geliştiren şirketlere bir örnektir.
Depo otomasyonu için talep bulunmakla birlikte, her deponun aynı teknolojiye geçeceği veya sektör liderlerinin mutlaka piyasanın üzerinde büyüyeceği söylenemez.
Daha esnek mobil robotlar, AutoStore için fırsat ve rekabet yaratabilir. Şirketin mevcut kübik depolama sistemi belirli bir ızgara ve kutu düzeni kullanır; bu, bütün binanın her durumda baştan yapılmasını gerektirmez.
Izgarasız yön bulabilen robotlar farklı depo işlevlerine hizmet edebilir. Bunun AutoStore’un ızgaralı mimarisinin yerini alacağı veya yatırım maliyetini kesin olarak azaltacağı gösterilmiş değildir.

Kaynak: AutoStore
2. Zebra Technologies Corporation (ZBRA)
Zebra Technologies (ZBRA ), takip ve veri toplama teknolojileri üretir. Ürünleri arasında mobil bilgisayarlar, barkod okuyucular, makine görüşü, konumlandırma sistemleri, etiketler ve RFID (Radyo Frekansı Tanımlama).
Bu veri toplama araçları, üretim hatlarının dışında da çalışan hareketli robotların ve lojistik süreçlerin yönetimine katkı sağlayabilir.
Zebra, barkod yazdırma ve veri yakalama alanlarında uzun süredir faaliyet gösterir. Satın almalarla da makine görüşü ve depo otomasyonu gibi alanlardaki ürünlerini genişletmiştir.

Kaynak: Zebra
Şirketin hizmet verdiği pazarlar arasında perakende, e-ticaret, taşımacılık, lojistik ve imalat bulunur.

Kaynak: Zebra
E-ticaret ve lojistik otomasyonunun gelişmesi, izleme sistemlerine talep yaratabilir. Talep düzeyi ekonomik koşullara ve müşteri yatırımlarına bağlıdır.
Robotların kullanımında ortamın özellikleri, altyapı ve güvenlik gereksinimleri önemlidir; hazırlık ihtiyacı robot türüne göre değişir.
Çok hafif robotların veri toplaması gelecekte yeni uygulamalara yol açabilir. Ancak birkaç on gramlık bir dronun uygun RFID okuyucuyu taşıması, güvenli biçimde dolaşması ve kesintisiz çalışması ayrıca gösterilmelidir. Bu araştırma, tam bir otonom depo izleme sistemini kanıtlamaz.


