
Robotics
Maaari Bang Gampanan ng mga Robotikong Pollinator ang Papel sa Vertical Farming?

 Idagdag ang Securities.io sa mga gusto mong mapagkunan sa Google

Binanggit ng artikulo noong 2023 ang pagtatayang lalago ang merkado ng vertical farming mula 5.6 bilyong dolyar tungo sa 35 bilyong dolyar sa 2032. Katumbas iyon ng humigit-kumulang 6.25 beses ng panimulang halaga. Pagtataya iyon noong panahong iyon. Maaaring makatulong ang inobasyon at makabagong teknolohiya, kabilang ang mga robot na tumutulong sa polinasyon.
Ngunit upang maunawaan ang potensyal na hatid ng mga robotikong pollinator para sa vertical farming, kailangan nating magkaroon ng malinaw na ideya kung ano ang ibig sabihin ng mga kategoryang ito. Kaya’t sisimulan natin ang talakayan sa maikling pangkalahatang-ideya kung ano ang vertical farming at robotikong pollinator.
Ano ang Vertical Farming?
Ang vertical farming ay pagtatanim sa magkakapatong na antas. Maaari nitong masulit ang espasyo habang lumalaki ang populasyon at limitado o humihina ang kalidad ng lupang angkop sa pagsasaka. Karaniwan itong isinasagawa sa kontroladong kapaligiran gamit ang aquaponics, hydroponics o aeroponics na hindi nangangailangan ng karaniwang lupang taniman.
Sa mga araw na ito, makikita natin ang mga vertical farm sa mga gusali, sa mga shipping container, at kahit sa ilalim ng lupa, na kilala bilang Deep Farms.
Maaaring makatipid sa lupa at tubig ang vertical farming at mabawasan ang pagdepende sa panahon. Maaari rin nitong bawasan ang pangangailangang magbukas ng bagong sakahan at ilang gawain tulad ng pag-aararo. Gayunman, nakasalalay sa kabuuang sistema ang benepisyong pangkapaligiran: gumagamit ng enerhiya ang ilaw, pagkontrol ng klima, mga bomba at awtomasyon. Mahalaga ang disenyo, pananim at pinagmumulan ng enerhiya.
Mula noong 1999, tumulong si Dickson Despommier na ipakilala sa mas malawak na publiko ang modernong konsepto ng urban vertical farming. Mahalagang hakbang iyon sa kasalukuyang pag-unlad, ngunit hindi iyon ang simula ng lahat ng pagtatanim sa magkakapatong na antas.
I-click dito upang malaman pa ang tungkol sa vertical farming.
Ano ang mga Robotikong Pollinator?
Iba-iba ang anyo ng mga robot para sa polinasyon, kabilang ang mga robot na gumugulong at may braso at mga eksperimentong lumilipad. Pinag-aaralan ang mga ito bilang tulong kapag kakaunti o mahirap gamitin ang natural na pollinator. Nakabuo ang mga mananaliksik sa West Virginia University ng ilang konsepto para rito.
Isang pangkat na pinamunuan ni Yu Gu, na noon ay associate professor ng mechanical at aerospace engineering, ang gumawa ng StickBug: robot na may anim na braso para sa polinasyon sa greenhouse. Inilahad ng unibersidad ang proyektong ito noong 2021. May panandalian at pangmatagalang layunin ang pagbuo nito.
Layunin nitong gawin ang paulit-ulit at matrabahong pag-inspeksiyon ng bulaklak, pagmamapa, polinasyon at pagsubaybay sa paglaki, upang makapagtuon ang mga magsasaka sa pagtatanim, patubig at pagkontrol ng peste.
Sa pangmatagalan, layunin nitong mapangalagaan nang mas mahusay ang bawat halaman, makatulong sa produksyon kapag kumakaunti ang insekto at makakuha ng karagdagang datos ng pananim. Ganito inilarawan ni Yu Gu ang gawain ng robot:
«Minamapa nito ang kapaligiran. Kapag mayroon nang pangkalahatang larawan ang robot, gagawa ito ng mas detalyadong mapa ng mga halaman upang malaman kung nasaan ang mga bulaklak at alin ang kailangang mapolinahan.»
Isinasaalang-alang ang mga kakayahang ito, tingnan natin kung paano makakatulong ang mga robotikong pollinator sa vertical farming.
Mga Kalamangan at Kahinaan ng Robotikong Pollinator
May potensyal ang mga robotikong pollinator na magbigay ng iba’t ibang benepisyo para sa industriya ng agrikultura.
Maaaring magtrabaho ang mga robot nang mas matagal at sa mas flexible na iskedyul kaysa sa mano-manong polinasyon. Posibleng bumaba ang gastos sa paggawa at mapahusay ang ani. Ngunit nakasalalay ang tuloy-tuloy na operasyon sa pagpapanatili, enerhiya, kapaligiran at tamang oras para sa mga bulaklak. Makakatulong ang datos sa mas mahusay na pagpapasya ng mga nagtatanim.
Maaaring iangkop ang awtomatikong pagkilala at pagkontrol sa partikular na gawain. Maaaring ibagay ang bilang at disenyo ng robot sa pananim at pangangailangan nito. Posibleng mapahusay ng nakatutok na polinasyon ang paggamit ng yaman at ani kung napatunayang angkop ang pamamaraan sa pananim.
Kung may angkop na dagdag na sensor, maaari ring mangolekta ang mga robot ng impormasyon tungkol sa hangin, tubig at iba pang kondisyon. Nakadepende ang mga kakayahang ito sa kagamitan ng sistema.
Maaaring mabawasan ng robotikong polinasyon ang pagdepende sa mga buhay na pollinator sa greenhouse. Hindi nito awtomatikong nilalabanan ang peste o inaalis ang pangangailangan sa pestisidyo at iba pang proteksiyon ng pananim.
Ngunit, siyempre, hindi rin perpekto ang mga robotikong pollinator:
- Maaaring mahal ang robotikong polinasyon at hindi nito basta mapapalitan ang natural na pollinator sa malawakang antas. May mahigit 250,000 uri ng namumulaklak na halaman na may magkakaibang ugnayan sa mga pollinator. Hindi awtomatikong gagana sa ibang pananim ang solusyon para sa isang uri.
- Maaaring magdulot ng mga tanong sa ekolohiya ang malawakang paggamit sa kalikasan. Ipinapakita ng pinsala mula sa mga invasive na dayuhang species kung bakit kailangang suriin nang mabuti ang bagong pakikialam; hindi ibig sabihin nito na invasive na hayop ang mga robot.
- Ang pagdepende sa iisang teknikal na sistema ay maaaring magpalaki ng panganib mula sa pagkasira o cyberattack. Mahalaga rin ang pagkakaiba-ibang henetiko ng mga halaman at pinagmumulan ng pollen para sa paglaban sa sakit. Hindi awtomatikong binabawasan ito ng robotikong polinasyon; nakasalalay iyon sa pagpili ng pananim at paraan ng polinasyon.
Mga hamon sa polinasyon sa vertical farming
Malaki ang inaasahan sa vertical farming. Nakita ni Thomas Graham, mananaliksik sa pagtatanim sa kontroladong kapaligiran sa University of Guelph sa Ontario, ang potensyal nitong makapag-ambag sa pagkain. Ngunit naharap din ang mga negosyo sa implasyon, pagtaas ng presyo ng enerhiya at malaking tuloy-tuloy na pangangailangan sa kuryente.
Maraming vertical farm ang nanatiling nakatuon sa dahong gulay tulad ng letsugas at mga halamang pampalasa na mabilis palaguin sa hydroponics at matipid sa tubig.
Upang higit na makatulong sa suplay ng pagkain, maaaring palawakin ng vertical farming ang mga pananim nito. Para sa mga namumungang pananim na nangangailangan ng polinasyon, kailangan ng angkop na paraang natural, mano-mano o mekanikal. Hindi lahat ng pananim ay nangangailangan ng hayop na pollinator.
Binibigyang-diin ng publikasyon ng USDA na sinipi sa artikulo ang kahalagahan ng mga hayop na pollinator. Ang 35% ay tumutukoy sa dami ng pandaigdigang produksyon mula sa mga pananim na umaasa sa pollinator, hindi sa 35% ng lahat ng uri ng pananim. Binabanggit din ng artikulo ang humigit-kumulang 75% ng mga namumulaklak na halaman. Mahalaga ang bubuyog — may humigit-kumulang 4,000 katutubong uri nito sa Estados Unidos — ngunit nakapagpapolinasyon din ang putakti, gamu-gamo, langaw, paru-paro, ibon at paniki.
Maaaring mahirapan ang mga natural na pollinator sa artipisyal na ilaw at saradong taniman. Nakaaapekto rin ang uri ng pananim at bubuyog sa resulta. Posible ang mano-manong polinasyon, ngunit maaaring mahal dahil sa oras at paggawa.
Paano tinutugunan ng mga robot ang mga hamong ito
May ilang teknikal na pamamaraan. Ang ilan ay komersyal nang ginagamit, samantalang ang iba ay mga prototipong pananaliksik pa lamang.
Mga robot na may pagmamapa at paggalaw na kahawig ng sasakyang kusang nagmamaneho
Maaaring gumamit ng lidar ang mga gumugulong na robot upang gumawa ng tatlong-dimensional na mapa ng greenhouse at maglakbay sa pagitan ng mga hilera. Tinutulungan sila ng mga kamera na makita nang detalyado ang halaman at bulaklak. Ilalapit ng braso ang kasangkapan sa bulaklak na handa para sa polinasyon.
Sa paraang may direktang pagdikit, maingat na hinahaplos ang bulaklak ng maliit na brush na may nababaluktot na hiblang polyurethane sa dulo ng braso. Naililipat ang pollen mula sa lalaking bahagi patungo sa babaeng bahagi ng bulaklak. Itinatala sa database kung alin ang naproseso na upang maiwasan ang hindi kailangang pag-ulit.
Polinasyon gamit ang maliliit na drone at AI
Isa pang pamamaraan ang gumagamit ng maliliit na drone at AI upang kilalanin at sukatin ang mga katangian ng pananim, hindi ng magsasaka. Nangongolekta ng impormasyon ang mga kamera habang lumilipad malapit sa mga halaman. Sa angkop na kondisyon, maaaring payanigin ng daloy ng hangin ang bulaklak at pakawalan ang pollen. Kailangang tumugma ang pamamaraan sa istruktura at paraan ng polinasyon ng pananim.
Malambot na robot na lumilipad at kinokontrol ng liwanag: isang konseptong pananaliksik
Noong 2023, ipinakita ng Tampere University sa Finland ang FAIRY: magaan at malambot na robot na kahawig ng buto ng dandelion, dinadala ng hangin at nakokontrol ng liwanag. Demonstrasyon iyon ng lumilipad na materyal na istruktura, hindi napatunayang nanorobot para sa polinasyon.
May malambot na actuator ang artipisyal na buto na gawa sa elastomer na may likidong kristal at tumutugon sa liwanag. Binubuksan o isinasara ng nakikitang liwanag ang mga hibla. Nakita ng mga mananaliksik ang posibilidad na makapagdala ito ng pollen sa hinaharap, ngunit hindi pa nila naipakita ang tumpak na polinasyon sa agrikultura gamit ang mga butong may kargang pollen.
Maaaring baguhin ng liwanag ang hugis at sa gayon ang tugon sa hangin, pag-angat at paglapag. Noong 2023, kailangan pang lutasin ang tumpak na paglapag, muling paggamit at pagkabulok nang biyolohikal. Hindi pa handang aplikasyon ang malawakang paggawa para sa polinasyon.
Mga gumugulong na robot: posibilidad para sa vertical farming
May mga robot ding dumadaan sa pagitan ng mga hilera at bumubuga ng maiikling pulso ng hangin upang payanigin ang mga bulaklak. Sa inilarawang mga sistema, kinokontrol ng operator sa tablet ang ilang gawain tulad ng paglipat ng hilera, kasabay ng mga awtomatikong kakayahan. Nakita ng mga developer ang posibilidad ng mas malawak na paggamit sa kontroladong taniman.
Maraming benepisyo ang paggamit ng mga robotikong pollinator sa vertical farming.
Maaaring magdala at magkalat ng virus ang natural na pollinator. Gumagamit ang agrikultura ng mga bubuyog na komersyal na pinalalaki; sa ilang sitwasyon, maaari nilang maipasa ang mikrobyo sa pagitan ng greenhouse at ligaw na populasyon. Dagdag na panganib ito bukod sa pagkawala ng tirahan, pagbabago ng klima at paggamit ng pestisidyo.
Maaaring mabawasan ng mga robot ang ilang panganib mula sa paggamit ng komersyal na kolonya ng bubuyog. Gayunman, maaaring kailangan din ng kalinisan at paglilinis ang mga robot na dumidikit sa bulaklak. Mas madaling planuhin ang paggalaw sa organisadong greenhouse, na protektado rin sa ilang epekto ng panahon.
Mga kumpanyang gumagawa ng robotikong sistema para sa polinasyon
Humigit-kumulang tatlong-kapat ng mahahalagang uri ng pananim ang nakikinabang sa ilang antas sa polinasyon ng hayop. Hindi iyon tatlong-kapat ng kabuuang dami ng pagkain. Kabilang sa mga kumpanyang gumagawa ng mga sistema ang:
1. Arugga
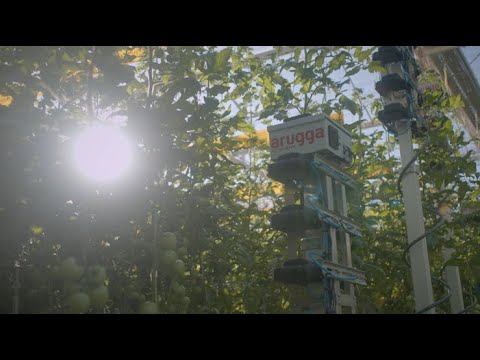
Gumagawa ang Arugga ng mga robot na kumikilala ng bulaklak gamit ang computer vision at nagpapayanig dito sa pamamagitan ng pulso ng hangin. Ginagamit nito ang NVIDIA (NVDA ) Metropolis platform. Binanggit ng artikulo ang 5.8 milyong dolyar na nalikom noon; makasaysayang ulat iyon, hindi kasalukuyang kabuuang pondo.
Inilarawan ng NVIDIA noong 2021 ang mga resultang kapantay ng polinasyon ng bumblebee at sa ilang kaso ay mas mahusay nang hanggang 5%. Mga iniulat na resulta ng pagsubok iyon, hindi pangkalahatang garantiya sa ani. Maaari ring mangolekta at magsuri ng datos ang mga robot.
Ayon sa parehong sanggunian, nag-ulat ang Arugga ng hanggang 20% na mas mataas na ani kumpara sa mano-manong polinasyon sa Australia, nang walang pagkawala ng kalidad. Iba itong paghahambing sa bumblebee. Komersyal na ginamit ang Polly sa kamatis sa greenhouse; mga posibilidad sa pagpapaunlad ang strawberry, blueberry at iba pang pananim, hindi lahat ay napatunayang komersyal na gamit.
Iniulat ng artikulo noong 2023 na ganap nang lumipat sa robotikong polinasyon ang 4.6 ektaryang greenhouse ng kamatis ng Agrifutura sa Finland, na ipinakilala ng kumpanya bilang unang ganitong pasilidad sa mundo. Inilarawan ng mas maagang pahayag ng negosyo ang kasunduan sa paggamit ng mga robot doon.
2. Yamaha Motor
Matagal nang gumagawa ang Yamaha Motor ng teknolohiya para sa modernisasyon ng agrikultura at sa lumiliit at tumatandang pangkat ng magsasaka sa Japan. Kabilang dito ang mga helikopter na walang piloto para sa industriya, drone sa agrikultura, awtomatikong sasakyang pantulong at braso ng robot.
Noong Disyembre 2022, inilarawan ng Yamaha ang pagbuo ng mga sasakyan para sa pagputol ng sanga, polinasyon, pagbabawas ng bunga, pag-aani at iba pang gawain sa taniman ng puno. Namuhunan ito ng dalawang milyong dolyar sa Robotics Plus ng New Zealand noong Disyembre 2017 at nagdagdag ng walong milyon noong Nobyembre 2018, kabuuang sampung milyon. Gumawa ang Robotics Plus ng mga sasakyang panlupa na walang sakay, robot sa polinasyon, at sistema sa pag-aani at pag-iimpake.
Nagbigay ang artikulo ng makasaysayang presyo na humigit-kumulang 25 dolyar para sa Yamaha Motor (YAMHF), pagtaas na 9.29% mula simula ng taon, dividend yield na 3.79% at P/E sa nakaraang labindalawang buwan na 6.20. Mga datos iyon ng artikulo noong 2023, hindi kasalukuyang presyo sa merkado.
3. Edete Precision
Nag-aalok ang Edete ng artipisyal na polinasyon bilang serbisyo. Sa pagsubok sa taniman ng pistachio sa California noong 2021, nag-ulat ang kumpanya ng karaniwang pagtaas ng ani na 24% kumpara sa mga kontrol na pangkat, bilang pandagdag sa polinasyon ng hangin. Nagkakalat ang 2Be system ng kontroladong maliliit na dami ng pollen habang namumulaklak. Inilarawan ng artikulo ang pagtutok sa pistachio at mga plano noon para sa almond, cherry at avocado.
4. HarvestX
Gumagawa ang HarvestX sa Japan ng robotika at AI para sa awtomatikong polinasyon ng strawberry, bukod sa iba pang gawain. Nag-anunsiyo ito ng 150 milyong yen na financing round noong Marso 2022; hindi iyon awtomatikong kabuuan ng lahat ng pondong nalikom. Tumutukoy ito sa yugto ng pagpapaunlad noong panahong inilalarawan ng artikulo.
Gumagamit ang HarvestX ng mga 3D model at larawang binuo sa computer upang gumawa ng datos sa direksiyon ng bulaklak para sa pagsasanay ng sistema. Sinusuri rin nito ang kilos ng bubuyog gamit ang neural network at ginagamit ang kaugnay na galaw sa mga algorithm ng polinasyon. Magkaugnay na teknika ang mga ito, hindi iisang eksaktong algorithm.
Ang hinaharap ng mga robot para sa polinasyon sa vertical farming
Kailangan pang palawakin at patunayan ang bisa ng mga robot sa iba-ibang kalagayan ng pagtatanim. May sariling pangangailangan ang bawat halaman, kaya kailangang iangkop ang teknolohiya sa magkakaibang paraan ng polinasyon.
Maselan ang mga bulaklak. Maaaring makasira ang maling galaw ng makina o daloy ng hangin. Mas mapadadali ng sabayang pagproseso sa grupo ng halaman ang pagposisyon, ngunit kailangan ng maingat na indibidwal na pagtrato ang mga pananim na nangangailangan ng napakatumpak na polinasyon.
Mahalaga ang pakikipagtulungan sa mga entomologist at siyentista sa agrikultura upang mas maibagay ang mga robot. Gayunman, nangangahulugan ang lawak ng pagkakaiba-iba ng pananim, prutas at gulay na marami pang kailangang paunlarin.
Kailangan ding umangkop ang mga sistema sa pagbabagong dulot ng klima. Makababawas ang mas abot-kayang presyo sa mga hadlang para sa mga nagtatanim sa kompetitibo at patuloy na nagbabagong sektor.
Maaaring umunlad ang robotikong polinasyon kasabay ng vertical farming. Hindi kailangang ganap nitong palitan ang tradisyunal na agrikultura upang maging kapaki-pakinabang: maaari itong magtanim ng ilang pananim sa maliit na espasyo bilang pandagdag sa ibang pamamaraan. Kapag lumaki ang ambag na iyon, darami ang pagkakataon para sa angkop na teknolohiya sa polinasyon.
I-click dito upang malaman kung paano binabago ng robotika ang agrikultura.


