
Τεχνητή νοημοσύνη
Από τα Drones στα Ρομπότ Αποθήκης, ο Προγραμματισμός Ασφαλείας είναι Καίριος – Το MIT Μπορεί να Έχει μια Λύση

 Προσθέστε το Securities.io στις προτιμώμενες πηγές σας στο Google

Η ανάγκη διαχείρισης μεγάλων στόλων αυτόνομων οχημάτων και drones συνεχίζει να αυξάνεται. Δυστυχώς, τα συστήματα που υπάρχουν σήμερα απαιτούν πολλή προσπάθεια και υπολογιστική ισχύ. Επιπλέον, αυτά τα συστήματα προγραμματισμού ασφαλείας δεν μπορούν να προσαρμοστούν άμεσα.
Κατά συνέπεια, καθώς η εμπορική χρήση των στόλων drone γίνεται κοινή, είναι ζωτικής σημασίας να δημιουργηθούν πρωτόκολλα προγραμματισμού ασφαλείας που βελτιστοποιούν τις διαδικασίες και παρέχουν εγγυήσεις. Ευτυχώς, μια ομάδα καινοτόμων ερευνητών από το MIT μπορεί να έχει μια λύση. Εδώ είναι ό,τι πρέπει να γνωρίζετε.
Παρουσιάσεις Drone
Από τις Ολυμπιακές Αγώνες μέχρι τις νέες κυκλοφορίες προϊόντων, οι παρουσιάσεις drone έχουν γίνει πιο συνηθισμένες από ποτέ. Αυτές οι εκδηλώσεις μπορούν να χρησιμοποιήσουν εκατοντάδες drones που λειτουργούν σε συντονισμό για να δημιουργήσουν εικόνες, κινούμενα σχέδια και πολλά άλλα. Αυτές οι μεγάλου μεγέθους εναέριες προβολές είναι εντυπωσιακές. Ακόμη πιο εντυπωσιακό από αυτές τις ενέργειες είναι όλη η δουλειά που απαιτείται για να γίνουν αυτές οι παρουσιάσεις εφικτές.
Current Safety Programming Methods
Ο τρέχων τρόπος με τον οποίο οι μηχανικοί ελέγχουν μεγάλες σμήνες drone ή άλλα πολυ-αυτόνομα ρομποτικά συστήματα είναι μέσω της χρήσης συστημάτων πολλαπλών πρακτόρων (MAS). Αυτά τα πρωτόκολλα συνδυάζουν τροχιές, σημεία αναφοράς και χρονικούς περιορισμούς. Μαζί, αυτοί οι παράγοντες επιτρέπουν σε κάθε drone να γνωρίζει πού βρίσκεται κατά μήκος της προ-σχεδιασμένης του διαδρομής.
Αυτή η προσέγγιση λειτουργεί όταν οι συνθήκες είναι καλές και τα drones βρίσκονται εκεί που πρέπει, στην ώρα τους. Ωστόσο, μπορούν να εμφανιστούν σοβαρά μειονεκτήματα όταν οι συσκευές αποκλίνουν από την πορεία. Για την αποφυγή συγκρούσεων, οι μηχανικοί χρησιμοποιούν μια τεχνική που ονομάζεται προγραμματισμός διαδρομής ζεύγους.
Safety Programming Drawbacks
Αυτό το αλγόριθμο επιτρέπει σε κάθε drone να γνωρίζει πού πρέπει να βρίσκεται σε σχέση με τα άλλα drones εφόσον όλα λειτουργούν τέλεια. Ωστόσο, όταν υπάρχουν παραπληροφόρηση, μπορούν να προκύψουν σοβαρά προβλήματα. Δεδομένου ότι κάθε drone στη ρύθμιση MAS πετάει τυφλά μετά την εκτόξευση, θα υποθέσει την προ-σχεδιασμένη πορεία ακόμη και αν εξωτερικοί παράγοντες κάνουν το αρχικό σχέδιο λανθασμένο. Αυτή η κατάσταση μπορεί να οδηγήσει σε πολύ παράξενες ενέργειες, όπως drones που προσγειώνονται απροσδόκητα, πέφτουν από τον ουρανό πάνω σε θεατές, πετούν σε άγνωστο προορισμό ή γίνονται μη ανταποκρινόμενα.
Recent Drone Show Accidents
Η ξαφνική άνοδος των παρουσιάσεων drone και της αυτόνομης ρομποτικής έχει οδηγήσει σε ορισμένες επικίνδυνες καταστάσεις. Τα drones αποτελούν πολλές απειλές, ακόμη και όταν δεν είναι οπλισμένα. Αυτές οι συσκευές μπορούν να χάσουν τη σύνδεση και να πέσουν από τον ουρανό από εκατοντάδες πόδια, προκαλώντας ζημιά στη συσκευή και στους πεζούς. Επιπλέον, συγκρούσεις με άλλα αεροσκάφη θα μπορούσαν να οδηγήσουν σε καταστροφικές απώλειες και θάνατο. Δύο πρόσφατα παραδείγματα αναδεικνύουν αυτές τις ανησυχίες:
Florida
Οι κάτοικοι του Orlando που συγκεντρώθηκαν έξω για να παρακολουθήσουν την παρουσίαση drone στις 21 Δεκεμβρίου 2024, δεν είχαν ιδέα ότι η εκδήλωση θα γίνει επικίνδυνη. Κατά τη διάρκεια του γεγονότος, το οποίο περιελάμβανε εκατοντάδες drones, ένα σφάλμα σύνδεσης οδήγησε σε αρκετά drones που έπεσαν στο έδαφος και χτύπησαν θεατές.
Δυστυχώς, ένα από τα drones έπεσε πάνω σε ένα παιδί 7 ετών, προκαλώντας σοβαρούς τραυματισμούς που απαιτούσαν επείγουσα χειρουργική επέμβαση. Όταν ερωτήθηκε για το περιστατικό, η εταιρεία πίσω από την εκδήλωση, Sky Elements Drone, εξέφρασε λύπη και υποσχέθηκε να διερευνήσει την αιτία για να αποτρέψει μελλοντικά περιστατικά.
New York
Ένα ακόμη περιστατικό που συνέβη πέρυσι αφορούσε drones στο Staten Island, Νέα Υόρκη. Σε αυτό το περιστατικό, ένας χειριστής drone είχε πετάξει 2,5 μίλια μακριά. Βρισκόμενος εκτός της καθαρής οπτικής γραμμής, δεν μπόρεσε να παρατηρήσει ένα ελικόπτερο UH-60 Black Hawk και συγκρούστηκε με αυτό.
Ευτυχώς, το ελικόπτερο μπόρεσε να επιστρέψει με δυσκολία στη βάση. Ωστόσο, μετά από περαιτέρω έλεγχο, το πλήρωμα συνειδητοποίησε ότι είχαν εξαιρετική τύχη καθώς κομμάτια από το drone βρέθηκαν στον άξονα του κύριου ρότορα. Μετά από εκτενή έρευνα, το Εθνικό Συμβούλιο Ασφάλειας Μεταφορών (NTSB) εξέδωσε αναφορά ατυχήματος που αποκάλυψε την ευθύνη του χειριστή UAV.
Multi-Agent Safety Programming Study
Αναγνωρίζοντας την ανάγκη για ένα πιο ευέλικτο και ανταποκρινόμενο σύστημα ασφαλείας όταν διαχειρίζονται στόλοι αυτόνομων μονάδων, οι μηχανικοί του MIT παρουσίασαν μια νέα μέθοδο εκπαίδευσης σε πρόσφατο άρθρο που δημοσιεύτηκε στο IEEE Transactions on Robotics1. Η έρευνά τους περιγράφει μια νέα μέθοδο εκπαίδευσης που ενισχύει τις προστασίες ασφαλείας και μειώνει το φόρτο εργασίας που σχετίζεται με την υλοποίηση αυτών των πρωτοκόλλων.
Graph Control Barrier Function GCBF+
Το πρωτόκολλο Graph Control Barrier Function + βασίζεται σε προηγούμενους αλγόριθμους λειτουργίας φραγμού και προσθέτει ιδιόκτητα συστήματα για τη βελτιστοποίηση της διατήρησης της ασφάλειας σε τεράστιους στόλους οχημάτων. Εντυπωσιακά, το GCBF+ επιτρέπει στα drones να πλοηγούνται σε σύνθετα περιβάλλοντα όπως κάνουν οι άνθρωποι.
Sensing Radius
Το σύστημα ξεκινά δημιουργώντας μια μικρότερη ακτίνα ανίχνευσης που εστιάζει κυρίως στους κινδύνους σύγκρουσης αντί στην πλήρη πτήση. Αυτό μειώνει τις ανάγκες διαχείρισης του drone και του επιτρέπει να παρακολουθεί ενεργά και να αποφεύγει εμπόδια στις γύρω περιοχές.
Situational Awareness
Το ενημερωμένο GCBF+ επιτρέπει στα drones να γνωρίζουν ακριβώς πού βρίσκονται σε πραγματικό χρόνο και τη θέση τους σε σχέση με άλλα UAV στην περιοχή. Η παρακολούθηση όλων των drones σε πραγματικό χρόνο επιτρέπει σε πολλαπλούς συντονισμένους, συνεργατικούς και προγραμματισμένους από υπολογιστή πράκτορες να συνεργάζονται για την ολοκλήρωση εργασιών.
Graph Neural Networks (GNNs)
Η ομάδα δημιούργησε ένα προσαρμοσμένο υπολογιστικό μοντέλο που αξιοποιεί προχωρημένα Graph Neural Networks, επιτρέποντάς τους να εκμεταλλευτούν ορισμένα βασικά οφέλη όπως η δυνατότητα παραμετροποίησης ενός GCBF και η διανομή πολιτικών ελέγχου. Συγκεκριμένα, το σύστημα προσομοιώνει πράκτορες και ελεγκτές.
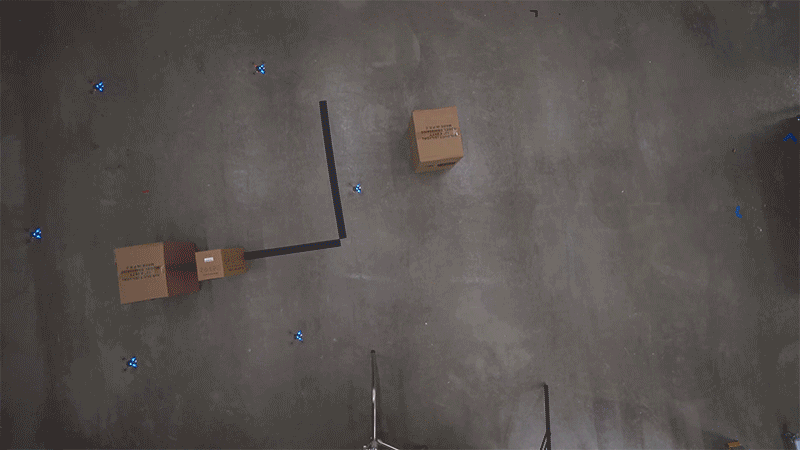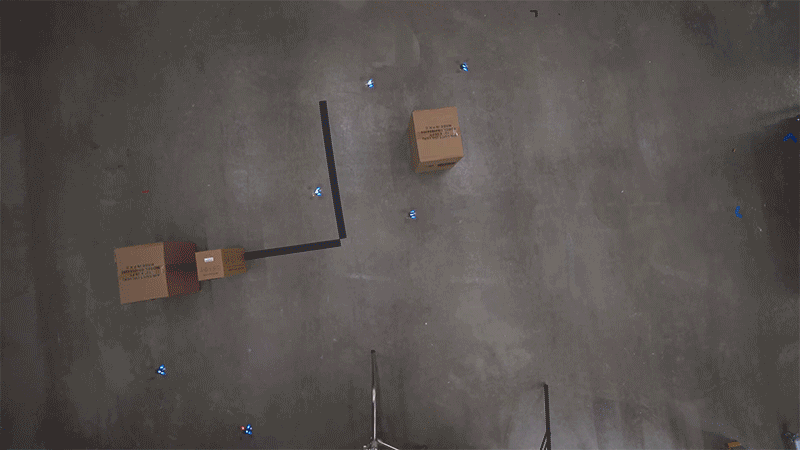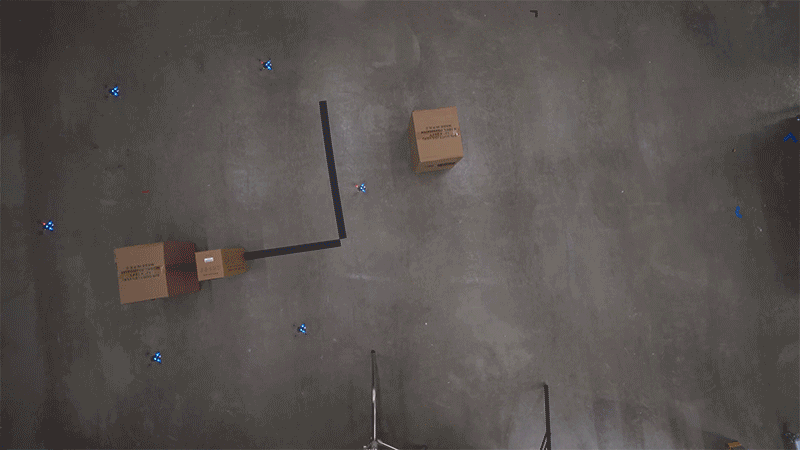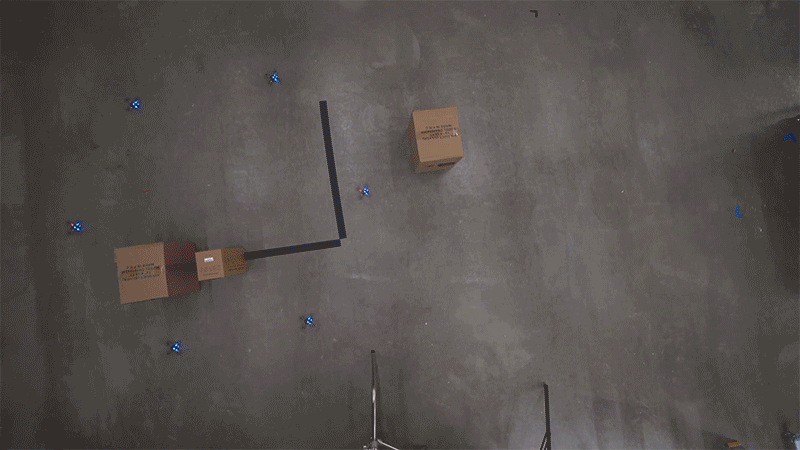
Πηγή – MIT
Οι μηχανικοί χρησιμοποιούν τις ακριβείς προδιαγραφές πραγματικών drones. Συμπεριέλαβαν τις μηχανικές δυνατότητες, τα όρια, την απόδοση, τη διάρκεια μπαταρίας και άλλους κρίσιμους παράγοντες. Η προσομοίωση στη συνέχεια χρησιμοποίησε αυτές τις πληροφορίες για να δημιουργήσει μεγάλου μεγέθους δοκιμές που παρακολουθούσαν οι μηχανικοί.
Ιδιαίτερα, η απόφαση να χρησιμοποιηθεί ένα graph neural network (GNN) είναι λογική καθώς επιτρέπει την παρακολούθηση της μεταβαλλόμενης γραφικής τοπολογίας της ροής πληροφοριών παρατήρησης βάσει απόστασης. Αυτή η είσοδος χρησιμοποιήθηκε στη συνέχεια σε συνδυασμό με άλλα δεδομένα για να προγραμματιστεί το σύστημα AI ώστε να εξισορροπεί την απόδοση και την ασφάλεια.
Add More Agents and Tasks
Οι μηχανικοί ξεκίνησαν στη συνέχεια να αυξήσουν την προσομοίωση ώστε να περιλαμβάνει περισσότερες μονάδες και πιο σύνθετες εργασίες. Παρατήρησαν ότι τα συστήματα ασφαλείας σε πραγματικό χρόνο προσαρμόζονταν αυτόματα μετά την αντιγραφή και επικόλληση σε νέα drones. Κάθε αλληλεπίδραση σημειώθηκε καθώς προστέθηκαν περισσότερα drones στην προσομοίωση.
Track Collision Over Thousands of Simulations
Καθώς ο αριθμός και η πυκνότητα των πρακτόρων και των εμποδίων αυξήθηκαν, το σύστημα βελτιστοποιήθηκε ώστε να μην παρατηρούνται συγκρούσεις ως ανταμοιβή. Το GNN στη συνέχεια άρχισε αυτόματα να προσαρμόζει την είσοδο του ελεγκτή για να διασφαλίσει ότι οι παραβιάσεις ασφαλείας μειώνονται.
Οι μηχανικοί παρατήρησαν πώς το GNN επέτρεψε στα drones να προσαρμόζουν τις τροχιές τους σε πραγματικό χρόνο για να αποφεύγουν συγκρούσεις με άλλα ρομπότ. Αυτή η δοκιμή βοήθησε να διασφαλιστεί ότι ο ελεγκτής τους ήταν αντιδραστικός, δηλαδή δημιουργούσε συνεχώς μια διαδρομή πτήσης για τα drones βάσει των πραγματικών περιβαλλοντικών συνθηκών.
Οι μηχανικοί του MIT εισάγουν επίσης όρια ασφαλείας ως μέρος αυτής της προσέγγισης. Αυτές είναι περιοχές όπου οι συσκευές είναι πιθανό να αντιμετωπίσουν παραβιάσεις ασφαλείας. Με την εντολή στις συσκευές να αποφεύγουν αυτές τις περιοχές, η ομάδα μείωσε δραστικά πολλές από τις συγκρούσεις και τα σφάλματα που πλήτουν τα τρέχοντα συστήματα.
Training Method for Multi-Agent Systems
Εντυπωσιακά, ο ελεγκτής αντιγράφηκε και επικολλήθηκε σε άλλες μονάδες μόλις η προσομοίωση αντιμετώπισε τυχόν προβλήματα ασφαλείας. Δεδομένου ότι το πρωτόκολλο μπορεί να διαχειριστεί αυθαίρετες τοπολογίες γραφήματος, είναι πιο εύκολο να κλιμακωθεί κατακόρυφα. Επιπλέον, μπορεί να προσαρμοστεί σε μεταβαλλόμενους αριθμούς συμμετεχόντων, πράγμα που σημαίνει ότι ο προγραμματισμός μπορεί να γίνει σε λίγα drones και στη συνέχεια να μοιραστεί με το σμήνος.
MAS Safety Programming Test
Οι μηχανικοί ξεκίνησαν να δοκιμάσουν το κατανεμημένο πλαίσιο τους για ασφαλή έλεγχο πολλαπλών πρακτόρων σε περιβάλλοντα μεγάλης κλίμακας με εμπόδια, χρησιμοποιώντας τα drones Crazyflies. Αυτά τα μικρά quadrotor drones αναβαθμίστηκαν με τη χρήση του GNN. Συνολικά χρησιμοποιήθηκαν 8 Crazyflies στη φάση δοκιμών.
Οι πράκτορες χρησιμοποίησαν τα 8 πραγματικά drones για να παρακολουθούν και να ελέγχουν δραστηριότητες. Στη συνέχεια, τα δεδομένα μοιράστηκαν σε μια προσομοίωση με 1000 drones. Η ίδια μέθοδος κλιμάκωσης εφαρμόστηκε και για τα εμπόδια. Η ομάδα ξεκίνησε με 8 εμπόδια σε πραγματικό τεστ. Η προσομοίωση αύξησε τον αριθμό σε 128 κινητά και ακίνητα εμπόδια για τις τελικές δοκιμές.
MAS Safety Programming Test Different Objectives
Τα drones δόθηκαν διαφορετικούς στόχους για να δούμε πώς θα τα πάει σε πολυσύχναστα περιβάλλοντα. Μία εργασία ήταν η εναλλαγή θέσεων κατά τη διάρκεια της πτήσης. Αυτή η εργασία μπορεί να φαίνεται απλή, αλλά όταν διαχειρίζεστε 1000 drones, ο κίνδυνος σύγκρουσης είναι υψηλός.
Landing
Ο επόμενος στόχος ήταν τα drones να προσγειώνονται σε κινούμενα κουτιά. Τα κινούμενα κουτιά ήταν ρομπότ που ονομάζονται Turtlebots. Τα Turtlebots ρυθμίστηκαν να κυκλώνουν με διαφορετικές ταχύτητες. Τα drones έπρεπε να πλοηγηθούν μεταξύ τους και να προσγειωθούν με ασφάλεια στο turtlebot για να ολοκληρώσουν την εργασία τους.
MAS Safety Programming Test Results
Τα αποτελέσματα της μελέτης προγραμματισμού ασφαλείας είναι εντυπωσιακά. Πρώτον, οι συσκευές υπερέβησαν τον προκάτοχό τους τόσο σε περιβάλλοντα 2D όσο και 3D. Η χρήση του συστήματος LiDAR με παρατηρήσεις point-cloud για την αντιμετώπιση εμποδίων αποδείχθηκε εξαιρετική προσθήκη. Επέτρεψε στα drones να κάνουν προσαρμογές σε πραγματικό χρόνο και να παραμένουν στις καθορισμένες ζώνες ασφαλείας.
Τα Crazyflies πέταξαν, ολοκλήρωσαν τις εργασίες τους κατά τη διάρκεια της πτήσης και προσγειώθηκαν επιτυχώς χωρίς σύγκρουση. Οι μηχανικοί κατέληξαν στο συμπέρασμα ότι το σύστημά τους μπορεί να προσφέρει μείωση των συγκρούσεων κατά 40%. Επίσης, βελτίωσε την απόδοση των drones, επιτρέποντάς τους να ολοκληρώνουν εργασίες που περιλαμβάνουν εκατοντάδες drones χωρίς περιστατικά.
MAS Safety Programming Study Benefits
Υπάρχουν αρκετά οφέλη που αυτή η μελέτη προσφέρει στην αγορά. Πρώτον, επιτρέπει στους μηχανικούς να εξισορροπούν αυτόματα τις απαιτήσεις ασφαλείας και τα κριτήρια απόδοσης. Η χρήση της θεωρίας λειτουργίας φραγμού ελέγχου για εγγυήσεις ασφαλείας μειώνει δραματικά τους κινδύνους για όσους βρίσκονται κοντά σε αυτά τα μέσα. Επίσης, η χρήση συστημάτων LiDAR εξασφαλίζει ανατροφοδότηση σε πραγματικό χρόνο και προσαρμογές διαδρομής πτήσης.
Destination Only
Ένα από τα μεγαλύτερα πλεονεκτήματα αυτής της τεχνολογίας είναι ότι οι μηχανικοί δεν σχεδίασαν καμία διαδρομή πτήσης σε αντίθεση με τις παραδοσιακές μεθόδους που απαιτούν πολύ χρόνο και υπολογιστική προσπάθεια για τη δημιουργία τους. Η ομάδα έδωσε μόνο στο drone οδηγίες και έναν προορισμό. Η συσκευή δεν υπολόγισε μία μόνο διαδρομή χωρίς συγκρούσεις. Αντίθετα, υπολόγισε χιλιάδες διαδρομές βάσει των αισθητηριακών της δεδομένων σε πραγματικό χρόνο, εξασφαλίζοντας ότι όλες οι αλλαγές παρακολουθούνται και γίνονται προσαρμογές.
Scalable
Οι μηχανικοί έκαναν μια σημαντική αναβάθμιση στο σημερινό σύστημα με τον τελευταίο ελεγκτή copy-and-paste. Αυτό το πρωτόκολλο χρησιμοποιεί μια δομή γραφήματος που είναι ιδανική για κλιμακώσιμη και γενικεύσιμη κατανεμημένη διαχείριση του MAS.
Αυτή η προσέγγιση σημαίνει ότι οι μελλοντικοί χειριστές drones θα χρειαστεί να προγραμματίσουν μόνο έναν μικρό αριθμό μονάδων. Οι παράμετροι ασφαλείας μπορούν στη συνέχεια να κλιμακωθούν σε απεριόριστο αριθμό drones, εξοικονομώντας χρήματα, χρόνο και προσπάθεια, χωρίς να θυσιάζεται η απόδοση.
MAS Safety Programming Applications
Η λίστα των εφαρμογών για αυτήν την τεχνολογία συνεχίζει να αυξάνεται. Η δυνατότητα εύκολης δημιουργίας, διανομής και κλιμάκωσης του πρωτοκόλλου ελεγκτή αποτελεί τεράστια αναβάθμιση στα συστήματα anti-collision των drones. Επιτρέπει σε εφαρμογές μεγάλης κλίμακας να διαμορφώνονται γρήγορα για νέα περιβάλλοντα. Αυτή η δυνατότητα καθιστά την τεχνολογία κατάλληλη για χρήση σε αποθήκες, επιχειρήσεις έρευνας και διάσωσης, αυτόνομα οχήματα και στρατιωτικές αποστολές.
MAS Safety Programming Researchers
Οι ερευνητές πίσω από αυτήν την εργασία περιλαμβάνουν τον Αναπληρωτή Καθηγητή Αεροναυπηγικής και Αστροναυτικής του MIT, Chuchu Fan. Επιπλέον, οι Songyuan Zhang, Oswin και Kunal Garg συνέβαλαν στην έρευνα. Σημαντικό είναι ότι η μελέτη έλαβε οικονομική υποστήριξη από το Εθνικό Ίδρυμα Επιστημών των ΗΠΑ, το MIT Lincoln Laboratory υπό το πρόγραμμα Safety in Aerobatic Flight Regimes (SAFR), και το Defence Science and Technology Agency της Σιγκαπούρης.
A Leading Company in Autonomous Vehicles
Πολλές εταιρείες θα μπορούσαν να αξιοποιήσουν τη μελέτη προγραμματισμού ασφαλείας MAS για να βελτιώσουν τις προσφορές UAV ή EV τους. Καθώς περισσότεροι κατασκευαστές αυτόνομων σκαφών λανσάρουν, οι απαιτήσεις ασφαλείας για στόλους αυτόνομων οχημάτων θα αυξηθούν. Εδώ είναι μια εταιρεία που βρίσκεται σε τέλεια θέση για να αξιοποιήσει αυτά τα δεδομένα και να βελτιώσει τις επενδυτικές της αποδόσεις (ROI).
Amazon
Όταν πρόκειται για τη λειτουργία σμηνών αυτόνομων ρομπότ, η Amazon (AMZN ) είναι η ηγέτης του κοπαδιού. Η εταιρεία ενσωμάτωσε αυτόνομα ρομπότ στο εργοστάσιό της πριν από πολλά χρόνια. Από τότε έχει επεκτείνει το στόλο των drones της ώστε να περιλαμβάνει UAV και EV. Καθώς ο στόλος τους μεγαλώνει, θα υπάρξει μεγαλύτερη ζήτηση για παραμέτρους ασφαλείας και συστήματα ελέγχου όπως αυτά που ανέπτυξαν οι ερευνητές του MIT.
Η Amazon έχει μακρόχρονα προκαλέσει ενδιαφέρον για τα στόλα ταχυμεταφοράς drone. Το επόμενο έτος, η εταιρεία θα μπορούσε να ξεκινήσει την κυκλοφορία τους. Σημαντικό, η FAA ενέκρινε τα drones MK30 που σκοπεύουν να χρησιμοποιήσουν για πτήση τον Νοέμβριο του περασμένου χρόνου.
AMZN Διάγραμμα τιμής
Η Amazon επίσης έχει κάνει πρόοδο προς τον δεκαετή στόχο της για παράδοση πακέτων με drone στην ΕΕ. Συγκεκριμένα, η εταιρεία δοκίμασε το σύστημα παράδοσης της στο San Salvo, Ιταλία, τον περασμένο Δεκέμβριο με εξαιρετικά αποτελέσματα.
Αν είναι επιτυχής, η Amazon θα μπορούσε να χρησιμοποιήσει drones για να παραδίδει σε πάνω από 500 εκατομμύρια πελάτες κάθε χρόνο. Αυτή η κίνηση θα μειώσει σημαντικά το κόστος παράδοσης και τις κλοπές, κάτι που θα μπορούσε να οδηγήσει σε αυξήσεις της μετοχής AMZN.
Future of MAS Safety Programming
Το μέλλον του προγραμματισμού ασφαλείας των drones είναι κλιμακώσιμα συστήματα υψηλής απόδοσης βασισμένα στην AI. Αυτά τα συστήματα θα επιτρέψουν στους μηχανικούς να απλοποιήσουν τα πάντα, από τη δημιουργία μέχρι τη διαχείριση και τη διανομή των πρωτοκόλλων ασφαλείας.
Στο μέλλον, το drone παράδοσής σας θα έχει πλήρη κατανόηση του πραγματικού του περιβάλλοντος, της διαδρομής πτήσης και της θέσης των συνεργατών του. Ως εκ τούτου, οι άνθρωποι συνεχίζουν να προσεγγίζουν την ημέρα που η παράδοση σε 24 ώρες μπορεί να φαίνεται πολύ αργή.
Μάθετε για άλλες συναρπαστικές εξελίξεις στον τομέα της ρομποτικής εδώ.
Study Reference:
1. Zhang, S., So, O., Garg, K., & Fan, C. (2025). GCBF+: Ένα νευρωνικό γραφικό πλαίσιο λειτουργίας φραγμού ελέγχου για κατανεμημένο ασφαλές έλεγχο πολλαπλών πρακτόρων. IEEE Transactions on Robotics. https://doi.org/10.1109/TRO.2025.3530348


